
개발자 센터
개발자 센터
Hand
1. End Effector 개요
IGRIS-C는 용도에 따라 여러 종류의 end effector를 지원합니다. 어떤 종류든 동일한 DDS 제어
인터페이스(handcmd / handstate / service/hand_init)를 공유하며, 종류별로 구동 모터 수·ID·통신 속도만 다릅니다.
종류 | 설명 | 모터 ID | Baud |
|---|---|---|---|
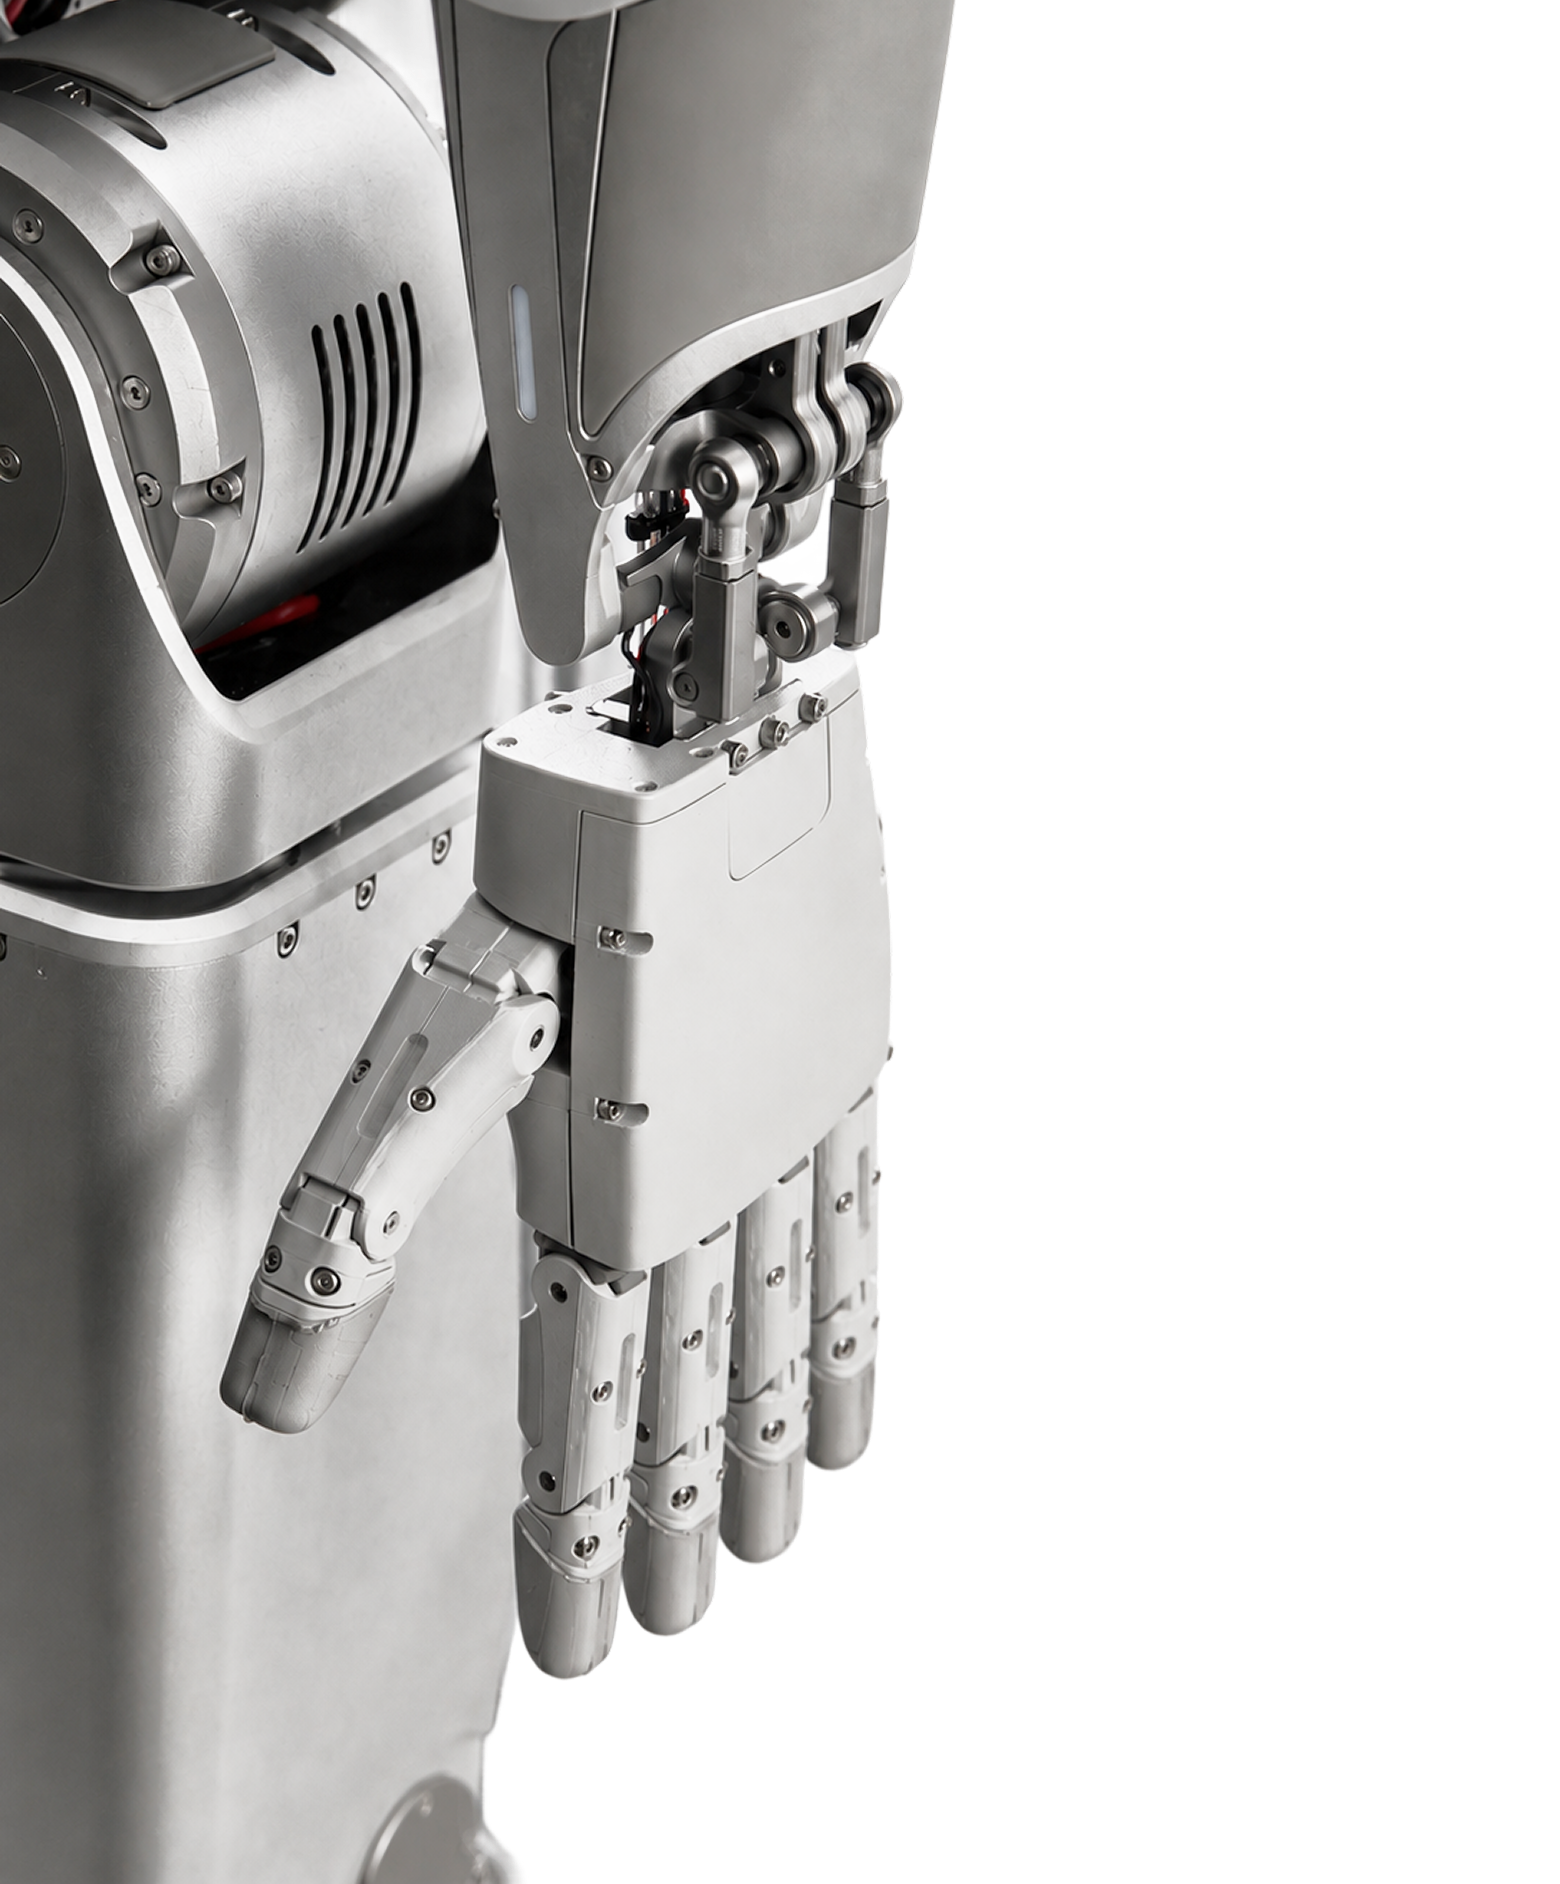
Dexterous Hand | 다섯손가락 핸드 (좌/우 양손) | 우 11~16, 좌 21~26 (12개) | 1 Mbps |
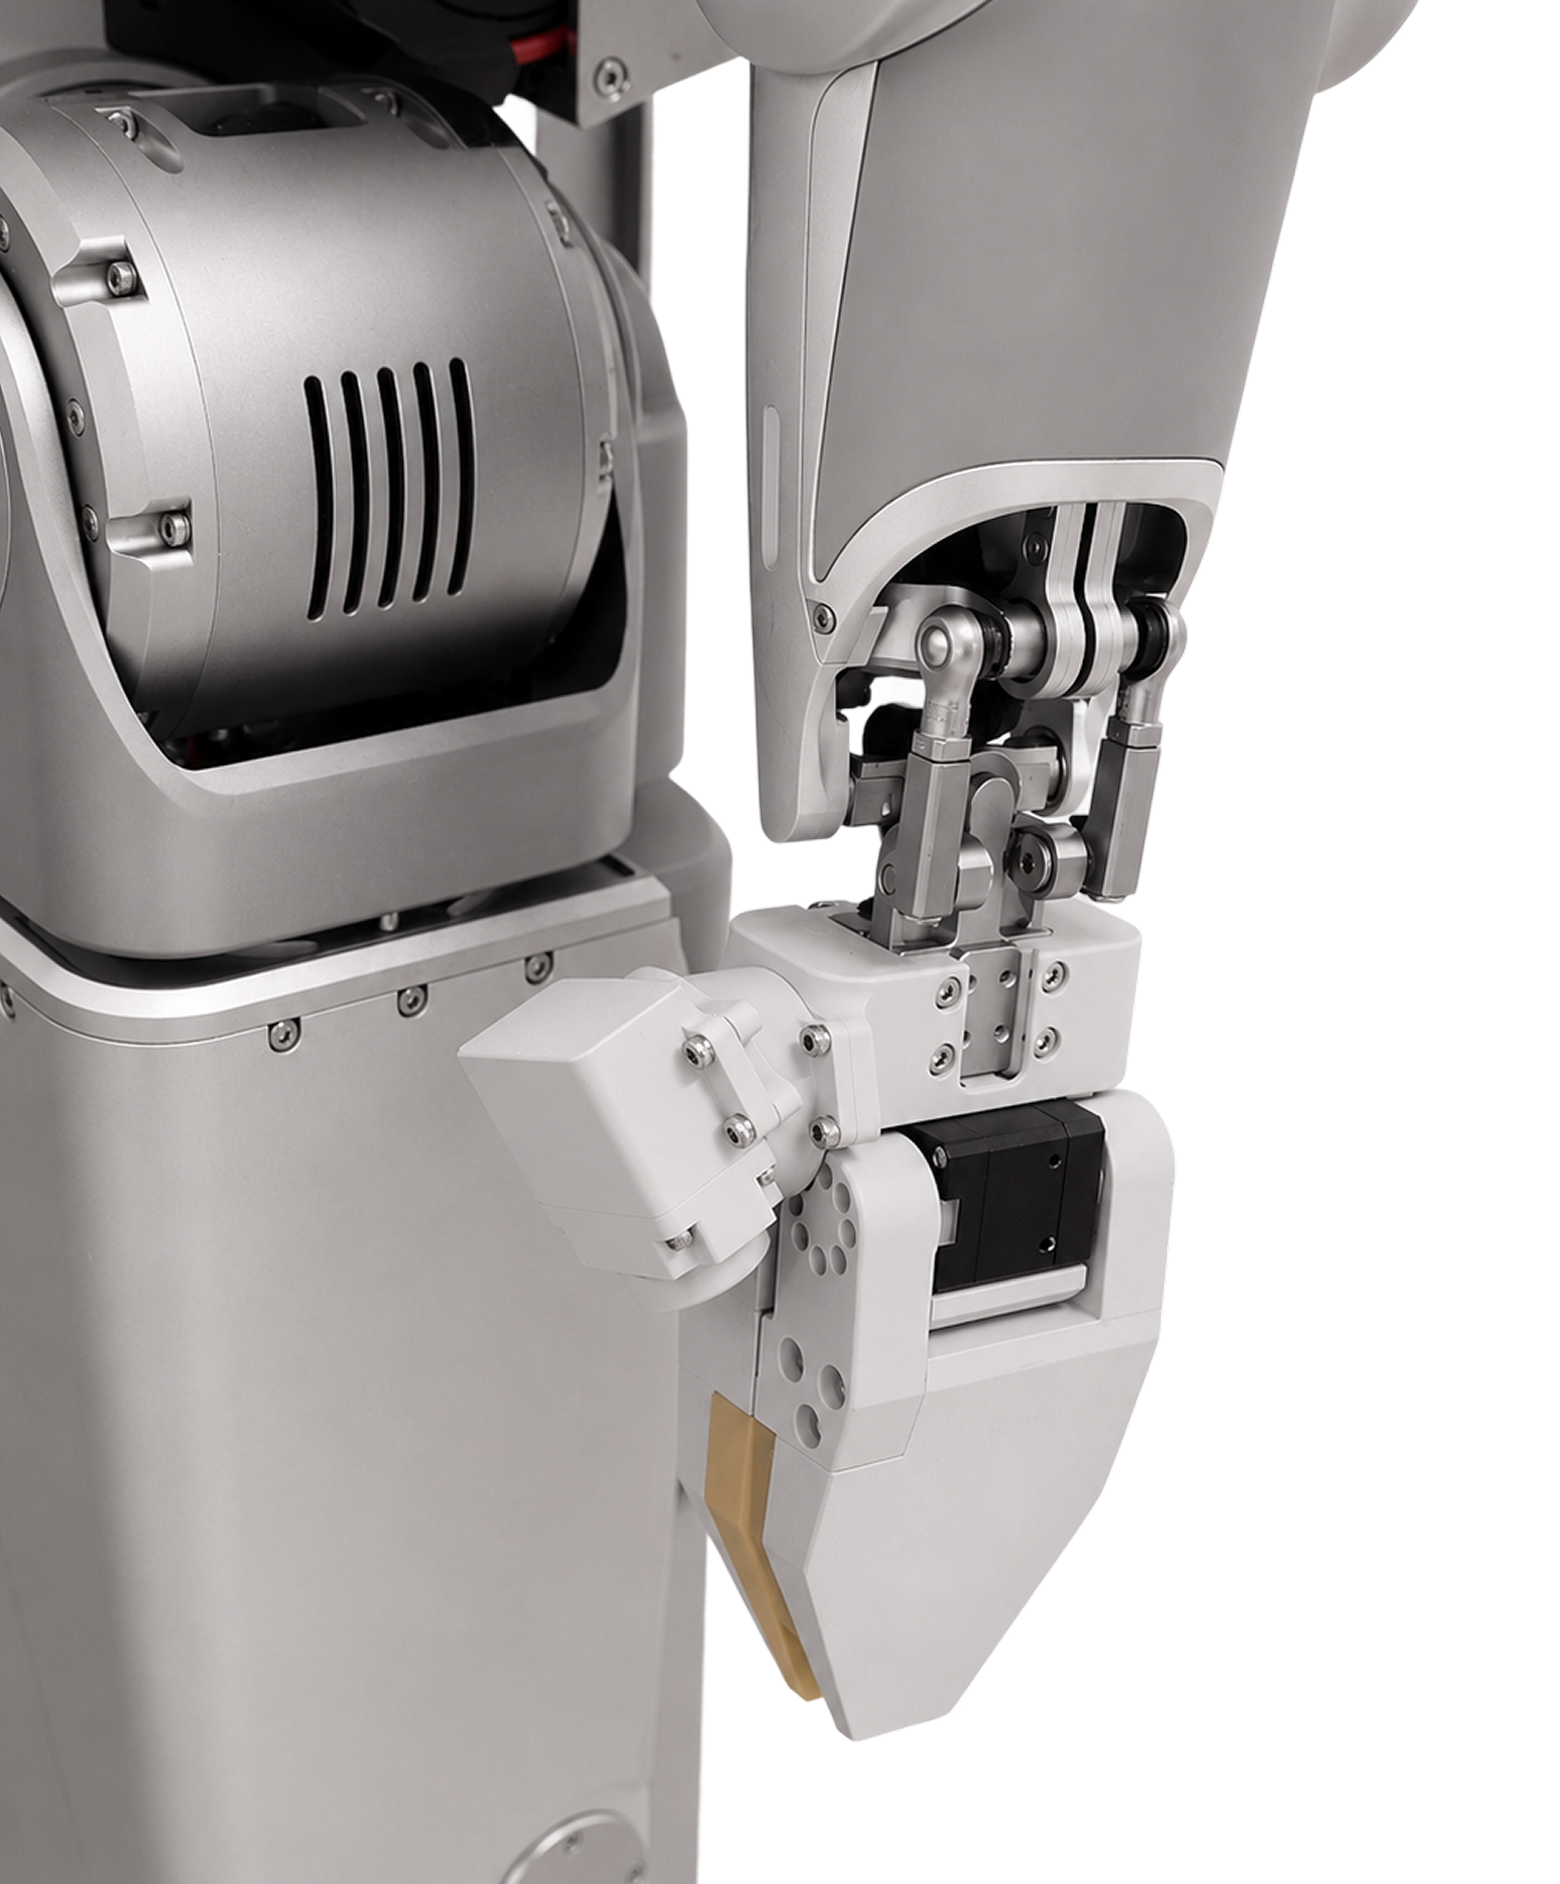
1-DoF | 단일 자유도(single-DOF) 그리퍼 | 우 11, 좌 21 | 1 Mbps |
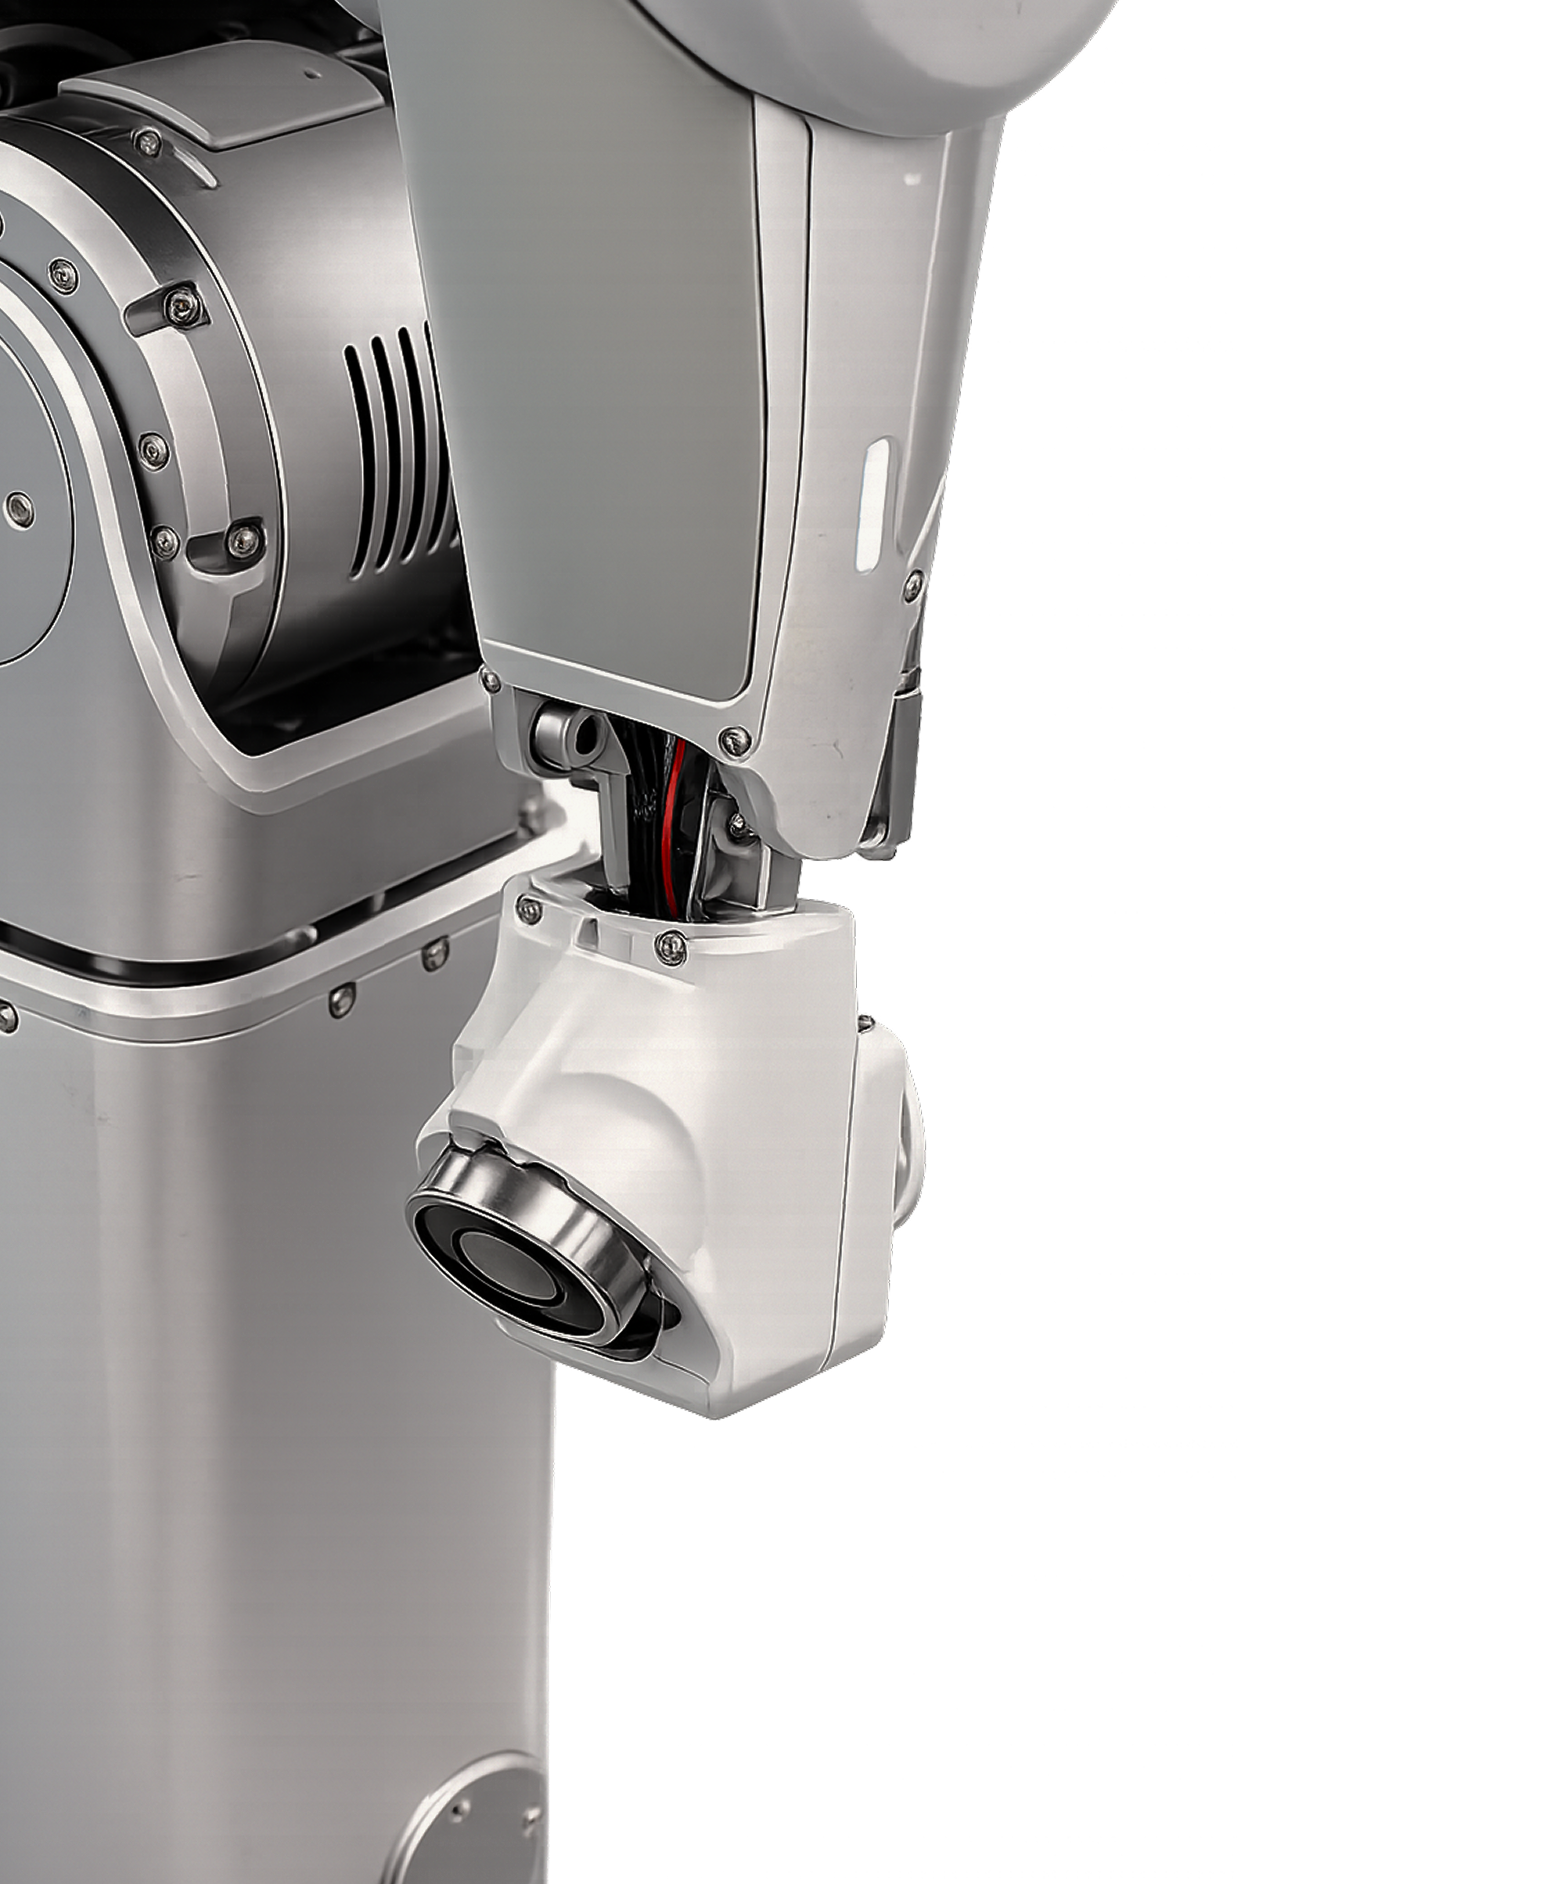
Magnet | 전자석(마그넷) end effector | 우 11·12, 좌 21·22 (4개) | 57600 bps |
end effector 종류는 로봇 구성에 따라 사전 설정되어 출고됩니다. 본 문서의 제어 인터페이스는 종류와 무관하게 동일하게 적용됩니다.
종류별 외형
5지 핸드 (Dexterous Hand) | 1자유도 그리퍼 (1-DoF) | 전자석 그리퍼 (Magnet) |
|---|---|---|
 |  |  |
2. Dexterous Hand
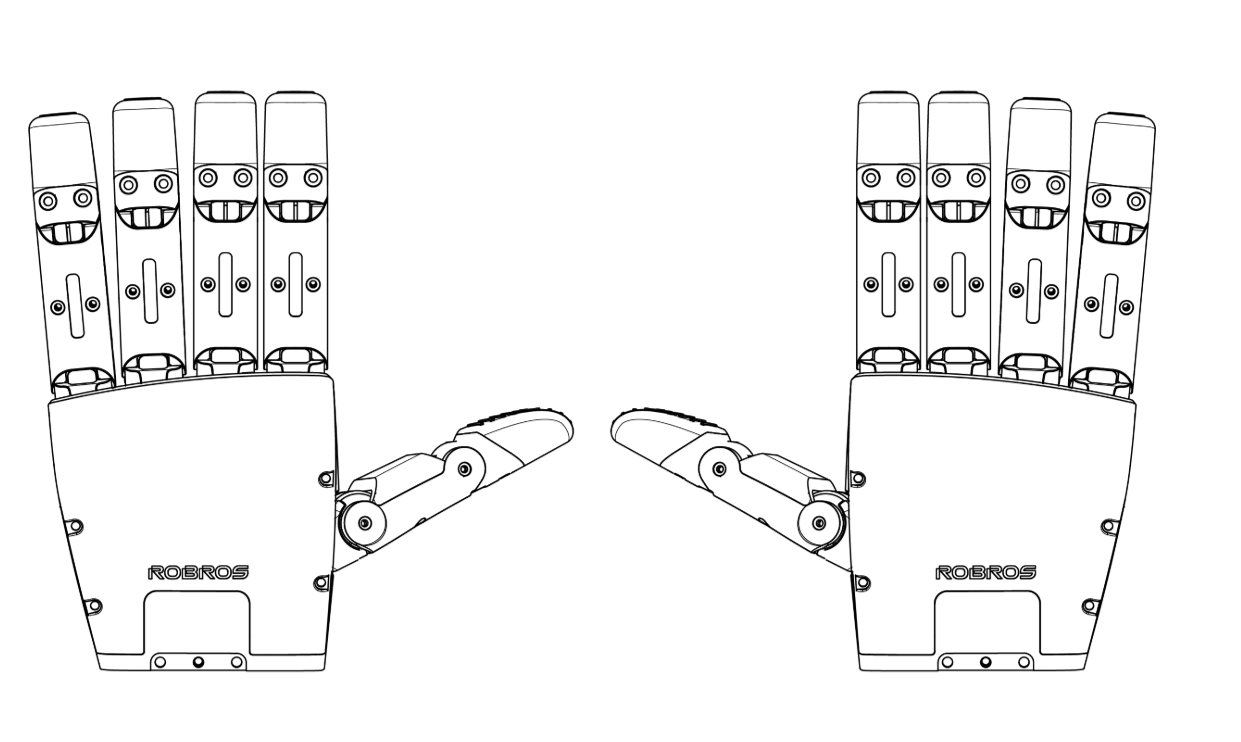
엄지손가락은 2개의 독립 구동 자유도를 가지며, 나머지 네 손가락은 각각 1개의 커플링된
구동 자유도로 동작합니다. 모든 손가락에는 수동 적응을 위한 1 DoF가 추가되어, 물체 형상에
자연스럽게 대응하는 파지 성능을 제공합니다.Hand는 좌/우 손으로 구분되며 좌우 대칭 구조입니다. 좌/우는 서로 다른 모터 ID 대역
(우 11~16, 좌 21~26)으로 식별되며, 단일 DDS 채널(handcmd/handstate)에서 ID 기반으로
함께 제어됩니다.1-DoF 그리퍼는 우(11)·좌(21) 2개 모터를, 마그넷은 우(11·12)·좌(21·22) 4개 모터
(11/21 = 자석 on·off, 12/22 = 위치 서보)를 구동하며, 동일한handcmd채널에서 해당 ID로 제어합니다.1-DoF 그리퍼는
q=0이 열림(OPEN) 상태입니다. 2.1.1부터 로봇 모델(URDF)과 시뮬레이터의 그리퍼 관절도 q=0 = 열림 기준으로 맞춰졌습니다.전자석 그리퍼는 2.1.1에서 v2 형상으로 갱신되었습니다. 로봇 모델(URDF)의 질량이 한쪽당 0.324 kg에서 0.427 kg으로 바뀌었습니다.
3. IGRIS-C 핸드 노드 사용 가이드
노드 개요
igris_c_hand_node는 IGRIS-C end effector를 구동하는 로봇 내부 노드입니다.
외부 클라이언트가 사용하는 핸드 토픽·서비스(handcmd / handstate / service/hand_init)는 핸드 노드가 직접 열지 않고, 로봇의 외부 통신 노드(bridge)가 다른 SDK 토픽과 함께 로봇의 전송 모드(Transport)에 맞춰 제공합니다. HandCmd / HandState 메시지와 HandInitRequest 서비스만으로 초기화, 목표 자세 전송, 상태 수신을 수행합니다.
⚠️ 외부 handcmd는 LOW_LEVEL_MODE와 LOW_LEVEL_WALK_MODE에서만 손에 반영됩니다. HIGH_LEVEL_MODE·HIGH_LEVEL_WALK_MODE에서는 모션 프리셋의 손 동작이 우선하고, 그 밖의 모드(WALK_MODE, PASSIVE_MODE, JOINT_HOLD_MODE, DAMPING_MODE)에서는 handcmd가 무시되어 손이 마지막 목표 자세를 유지합니다. 2.1.0은 모든 모드에서 handcmd를 따랐으므로, 손을 직접 제어하는 코드는 로봇이 위 두 모드인지 먼저 확인하십시오(ControlMode 페이지 참고). 초기화 서비스(
service/hand_init)와handstate수신은 모드와 관계없이 동작합니다.
구독 / 발행 인터페이스
코드에서는 접두어 없는 이름(handcmd)을 사용하며, 실제 토픽 이름과 서비스 방식은 로봇의 전송 모드가 정합니다. 전송 모드에 대한 자세한 내용은 SDK Overview 페이지의 「3. 전송 모드 (Transport)」를 참고하십시오.
전송 모드 |
| 초기화 서비스( |
|---|---|---|
|
| 요청·응답 토픽 쌍 |
|
| 위와 동일한 토픽 쌍. |
|
| 실제 ROS 2 서비스 |
로봇이 구독하는 채널
handcmd(igris_c_sdk::msg::dds_::HandCmd_) — 목표 위치 명령.motor_cmd는MotorCmd의 12칸 고정 배열이며, 각 칸은(id, q, …)형식입니다.배열 길이가 고정이므로
push_back으로 늘리지 말고 인덱스로 채웁니다(C++cmd.motor_cmd()[i], Python은MotorCmd_정확히 12개 리스트). 대상 모터는 칸 순서가 아니라id로 정해지며, 쓰지 않는 칸은id를 0(기본값)으로 두면 무시됩니다.id가 유효 ID(hand: {11~16, 21~26}, 1-DoF: {11, 21}, magnet: {11, 12, 21, 22}) 중 하나인 엔트리의q를
해당 관절의 정규화(0.0~1.0) 목표로 저장한 뒤 즉시 적용합니다. 범위를 벗어난 값은 clamp,
매핑에 없는 ID는 무시됩니다.⚠️ 초기화는 더 이상
handcmd로 처리하지 않습니다. (과거id=99트리거 방식은 제거됨)
초기화는 아래service/hand_init서비스를 사용하세요.
로봇이 발행하는 채널
handstate(igris_c_sdk::msg::dds_::HandState_) —lowstate와 같은 주기로 실측 모터 상태 12칸 고정 배열(motor_state)을 발행합니다(2.1.0보다 발행 주기가 크게 빨라졌습니다).MotorState에는id필드가 없으며,motor_state[i]는 ID 11~16, 21~26 순서입니다. 1-DoF는 0·6번 칸, 마그넷은 0·1·6·7번 칸만 사용하고 나머지 칸은 0입니다. 2.1.0의HandState.imu_state는 삭제되었습니다. 각MotorState필드:q: 현재 위치 (0~1)dq: 현재 속도tau_est: 모터 전류 (mA). 메시지 정의의 토크 단위와 달리 핸드는 이 필드에 모터 전류를 싣습니다.temperature: 모터 온도 (°C)status_bits: 모터 에러/상태 비트
초기화(캘리브레이션) 서비스 — service/hand_init
초기화는 별도의 Request/Response 서비스로 분리되어 있습니다.
요청:
service/hand_init/request에HandInitRequest_Request_ { std_msgs/Header header; string request_id }를 발행합니다.응답:
service/hand_init/response로HandInitRequest_Response_ { header, request_id, success, message, error_code }가 돌아옵니다 (error_code == 0이면 성공).request_id로 요청과 응답을 매칭합니다.⚠️ 응답은 반드시
HandInitRequest_Response_타입으로 구독합니다. 필드가 같은 공용ServiceResponse_로 구독하면 DDS 타입 이름이 달라 에러 없이 아무것도 수신되지 않습니다.ros전송 모드에서는 토픽 쌍 대신 실제 ROS 2 서비스/<ns>/service/hand_init(igris_c_sdk/srv/HandInitRequest)를 rclcpp 서비스 클라이언트로 호출합니다.노드는 요청을 받으면 목표를 0으로 초기화하고
effector->initialize()(타입별 캘리브레이션/호밍)를
수행합니다.고수준 편의 메서드: SDK의
IgrisC_Client::InitHand(timeout_ms)를 호출하면 위 요청/응답을 내부에서 처리합니다(cyclonedds 전송 모드, Python은timeout_ms필수 인자). 아래 4절 예제는 채널을 직접 다루는 저수준 방식입니다.
시퀀스 예시
노드 기동 시 로봇 구성에 따라 자동으로 초기화될 수 있습니다. 런타임에 재초기화가 필요하면
service/hand_init/request에HandInitRequest(request_id채워서)를 발행합니다.로봇을 LOW_LEVEL_MODE 또는 LOW_LEVEL_WALK_MODE로 둔 상태에서
handcmd에motor_cmd를 채워 발행합니다. 예) 우측 검지만 0.8 → 한 칸에{id:12, q:0.8}을 넣고 나머지 칸은id0, 양손 전체 동일 자세 → 12칸에 12개 ID를 모두 채워 발행.상태 확인:
handstate를 구독해motor_state배열 모니터링.초기화 결과 확인:
service/hand_init/response를 구독해success/error_code확인.
디버그 팁
HandState.status_bits는 모터별 fault/limit 비트이므로 GUI/로거에서 경보·상태 표시에 활용. 플래그 값은MotorState의 상수입니다(MOTOR_STALL_ERROR,OVER_CURRENT_ERROR,COMPONENT_OVERTEMPERATURE_ERROR등). 비트 플래그이므로(status_bits & FLAG)로 검사하고 등호 비교는 하지 않습니다. C++:igris_c_sdk::msg::dds_::MotorState_Constants::MOTOR_STALL_ERROR, Python:igc_sdk.MOTOR_STALL_ERROR.HandCmd.motor_cmd[].q는 0~1 정규화 값입니다. 손 구조에 맞춰 스케일이 필요하면 상위
애플리케이션에서 선형 변환을 적용하세요.원점 calibration이 틀어졌다고 판단되면
service/hand_init/request로 init을 다시 요청해
재보정합니다. 응답은service/hand_init/response에서 확인합니다.handcmd를 보내도 손이 움직이지 않으면 먼저 로봇의 제어 모드(LOW_LEVEL_MODE / LOW_LEVEL_WALK_MODE)와 전송 모드·토픽 레이아웃 일치 여부를 확인합니다.
4. IGRIS-C Hand Example
실행 가능한 전체 예제는 아래 표와 같습니다. 아래 코드는
examples/cyclonedds/cyclonedds_hand_example.cpp의 핵심 흐름 발췌이며, 토픽은 SDK Overview의 로봇 호기 namespace 아래로 해석됩니다. 손 동작(2~5단계)은 로봇이 LOW_LEVEL_MODE 또는 LOW_LEVEL_WALK_MODE일 때만 반영됩니다.
예제 | 전송 모드 | 설명 |
|---|---|---|
|
| 초기화 → 열기 → 쥐기 → 집기 → 열기 (C++) |
|
| 12개 모터 슬라이더, 상태 표, Hand Init 버튼 GUI (C++) |
|
| 위 C++ 예제와 같은 흐름 (Python) |
|
| C++ 핸드 GUI와 같은 화면 (Python) |
|
| 초기화 서비스 호출 후 같은 흐름 (ROS 2) |
|
| C++ 핸드 GUI와 같은 화면 (ROS 2) |
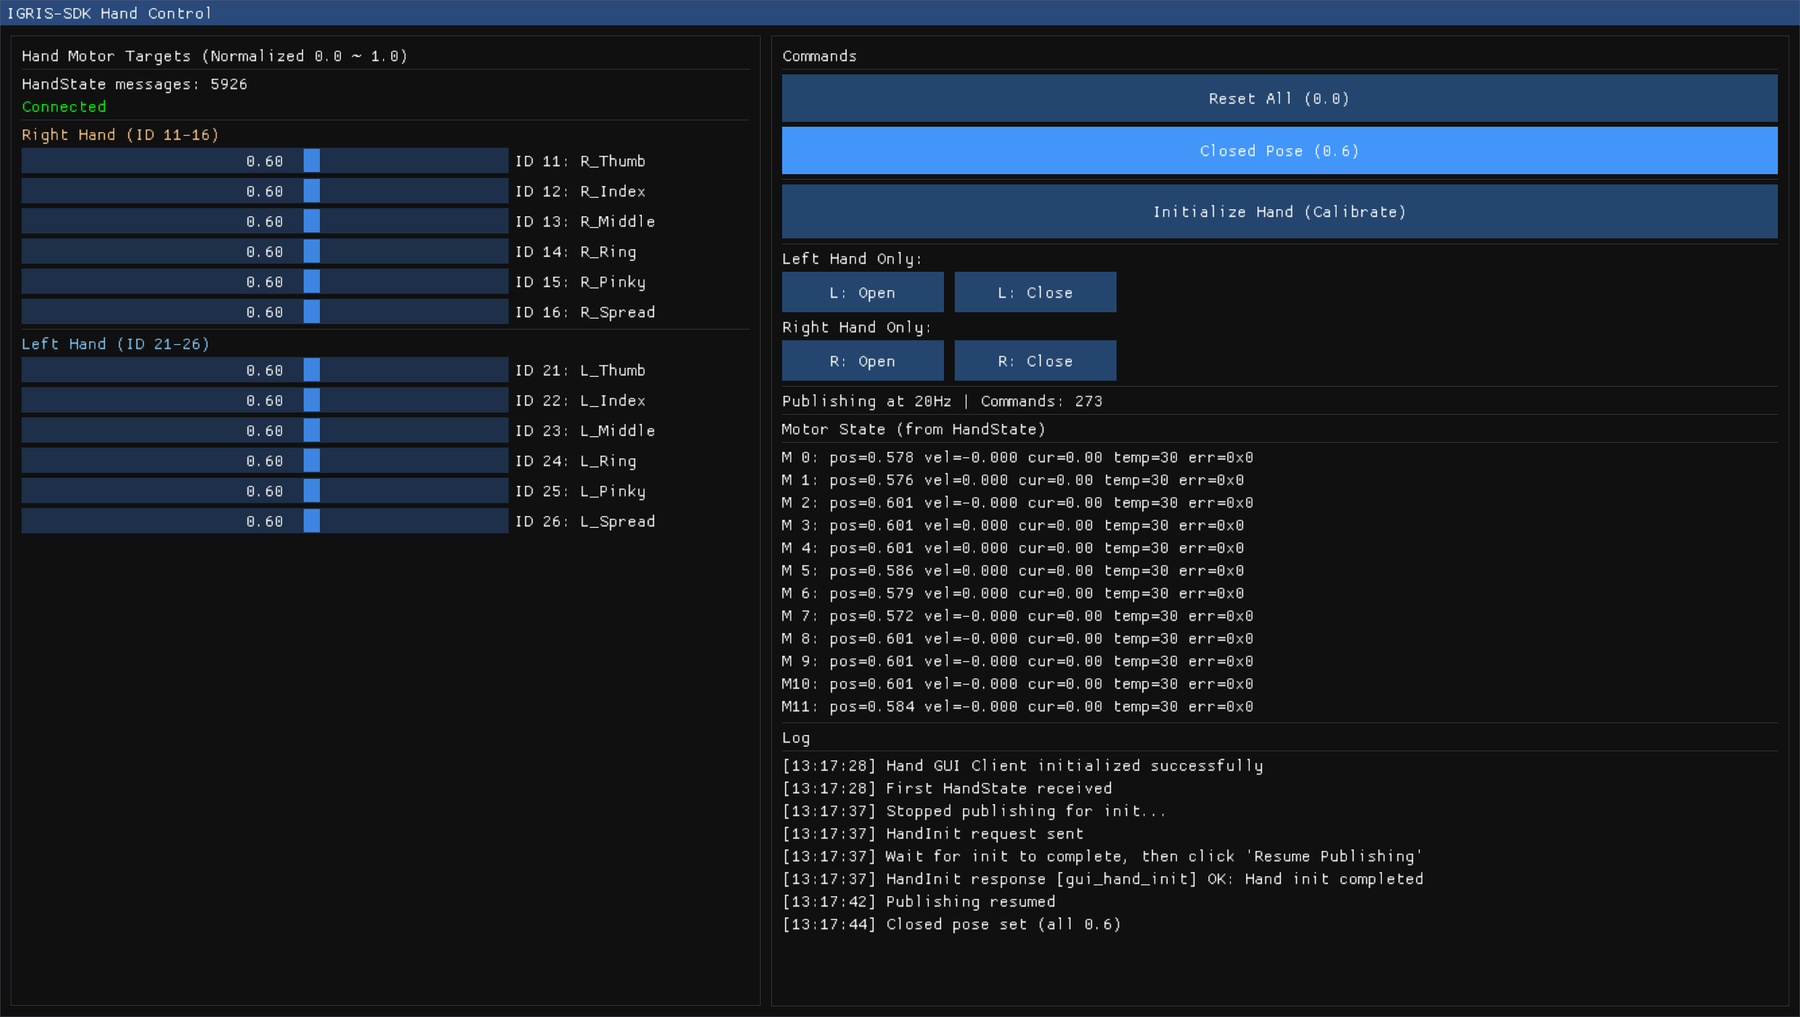
cyclonedds_hand_gui_client 실행 화면입니다. 핸드 초기화(hand_init)를 마친 뒤 Closed Pose(0.6)를 보냈고, HandState로 12축 상태가 돌아옵니다(시뮬레이션).
# cyclonedds_native / cyclonedds_ros_compatible
./cyclonedds_hand_example <domain_id> <namespace> [--dds-topic-naming native|ros_compatible]
python3 hand_example.py --domain-id <domain_id> --namespace <namespace> [--dds-topic-naming native|ros_compatible]

# ros
ros2 run igris_c_sdk ros_hand_example --ros-args -p robot_namespace:=<namespace>
// Example: drive the igris_c_hand node entirely through igris_c_sdk DDS channels.
// * Trigger initialization via service/hand_init/request (HandInitRequest)
// * Send target vectors via handcmd (MotorCmd.id + q)
// * React to handstate and service/hand_init/response for logging/verification
//
// Build against igris_c_sdk and run after sourcing the workspace.
#include <algorithm>
#include <array>
#include <chrono>
#include <thread>
#include <igris_c_sdk/channel_factory.hpp>
#include <igris_c_sdk/publisher.hpp>
#include <igris_c_sdk/subscriber.hpp>
#include <igris_c_sdk/types.hpp>
// types.hpp 는 계약 타입 별칭을 의도적으로 두지 않습니다: 전체 이름이 곧 와이어에, ddsls 출력에,
// DDS 타입 불일치 에러에 그대로 찍히므로 사용처마다 풀어서 씁니다.
// 아래 namespace 로 가져오는 것은 인프라(ChannelFactory / Publisher / Subscriber / QosProfile)뿐입니다.
using namespace igris_c_sdk;
static constexpr std::array<uint16_t, 12> kMotorIds = {
11, 12, 13, 14, 15, 16, 21, 22, 23, 24, 25, 26};
static igris_c_sdk::msg::dds_::HandCmd_ make_targets(const std::array<float, 12>& q) {
igris_c_sdk::msg::dds_::HandCmd_ cmd;
// motor_cmd is a fixed std::array<MotorCmd_, 12> - index it, do not push_back.
for (size_t i = 0; i < kMotorIds.size(); ++i) {
auto& m = cmd.motor_cmd()[i];
m.id(kMotorIds[i]);
m.q(std::clamp(q[i], 0.0f, 1.0f));
}
return cmd;
}
int main() {
ChannelFactory::Instance()->Init(0, "igris_c_IG01"); // domain 0, 로봇 호기 namespace (SDK Overview 참고)
Publisher<igris_c_sdk::msg::dds_::HandCmd_> cmd_pub("handcmd", QosProfile::SensorData());
cmd_pub.init();
// Initialization is a request/response service (no more id=99 in handcmd).
Publisher<igris_c_sdk::srv::dds_::HandInitRequest_Request_> init_req_pub("service/hand_init/request",
QosProfile::Services());
init_req_pub.init();
Subscriber<igris_c_sdk::msg::dds_::HandState_> state_sub("handstate", QosProfile::SensorData());
state_sub.init([](const igris_c_sdk::msg::dds_::HandState_& s) {
if (s.motor_state().size() >= 3) {
printf("q[0..2]=%.3f %.3f %.3f\n",
s.motor_state()[0].q(),
s.motor_state()[1].q(),
s.motor_state()[2].q());
}
});
// The response type is the service's own _Response_, NOT the standalone ServiceResponse -
// they are field-identical but register different DDS type names, so the wrong one here
// subscribes successfully and then never receives anything.
Subscriber<igris_c_sdk::srv::dds_::HandInitRequest_Response_> init_res_sub(
"service/hand_init/response", QosProfile::Services());
init_res_sub.init([](const igris_c_sdk::srv::dds_::HandInitRequest_Response_& r) {
printf("[hand_init] success=%d code=%d msg=%s\n",
r.success(), r.error_code(), r.message().c_str());
});
// 1) Trigger initialization via the hand_init service
igris_c_sdk::srv::dds_::HandInitRequest_Request_ init_req;
init_req.request_id() = "hand_init";
init_req_pub.write(init_req);
std::this_thread::sleep_for(std::chrono::milliseconds(1500));
// 2) Fully open
cmd_pub.write(make_targets({0.05f, 0.05f, 0.05f, 0.05f, 0.05f, 0.05f,
0.05f, 0.05f, 0.05f, 0.05f, 0.05f, 0.05f}));
std::this_thread::sleep_for(std::chrono::seconds(2));
// 3) Close all joints
cmd_pub.write(make_targets({0.85f, 0.85f, 0.85f, 0.85f, 0.85f, 0.85f,
0.85f, 0.85f, 0.85f, 0.85f, 0.85f, 0.85f}));
std::this_thread::sleep_for(std::chrono::milliseconds(2500));
// 4) Basic pinch (right thumb + index + middle), others relaxed
std::array<float, 12> pinch = {};
pinch[0] = 0.80f; // right thumb (id=11)
pinch[1] = 0.75f; // right index (id=12)
pinch[2] = 0.60f; // right middle (id=13)
cmd_pub.write(make_targets(pinch));
std::this_thread::sleep_for(std::chrono::seconds(2));
// 5) Back to open
cmd_pub.write(make_targets({0.05f, 0.05f, 0.05f, 0.05f, 0.05f, 0.05f,
0.05f, 0.05f, 0.05f, 0.05f, 0.05f, 0.05f}));
std::this_thread::sleep_for(std::chrono::milliseconds(1500));
cmd_pub.stop();
state_sub.stop();
init_res_sub.stop();
init_req_pub.stop();
return 0;
}Hand
1. End Effector 개요
IGRIS-C는 용도에 따라 여러 종류의 end effector를 지원합니다. 어떤 종류든 동일한 DDS 제어
인터페이스(handcmd / handstate / service/hand_init)를 공유하며, 종류별로 구동 모터 수·ID·통신 속도만 다릅니다.
종류 | 설명 | 모터 ID | Baud |
|---|---|---|---|
Dexterous Hand | 다섯손가락 핸드 (좌/우 양손) | 우 11~16, 좌 21~26 (12개) | 1 Mbps |
1-DoF | 단일 자유도(single-DOF) 그리퍼 | 우 11, 좌 21 | 1 Mbps |
Magnet | 전자석(마그넷) end effector | 우 11·12, 좌 21·22 (4개) | 57600 bps |
end effector 종류는 로봇 구성에 따라 사전 설정되어 출고됩니다. 본 문서의 제어 인터페이스는 종류와 무관하게 동일하게 적용됩니다.
종류별 외형
5지 핸드 (Dexterous Hand) | 1자유도 그리퍼 (1-DoF) | 전자석 그리퍼 (Magnet) |
|---|---|---|
| | |
2. Dexterous Hand
엄지손가락은 2개의 독립 구동 자유도를 가지며, 나머지 네 손가락은 각각 1개의 커플링된
구동 자유도로 동작합니다. 모든 손가락에는 수동 적응을 위한 1 DoF가 추가되어, 물체 형상에
자연스럽게 대응하는 파지 성능을 제공합니다.Hand는 좌/우 손으로 구분되며 좌우 대칭 구조입니다. 좌/우는 서로 다른 모터 ID 대역
(우 11~16, 좌 21~26)으로 식별되며, 단일 DDS 채널(handcmd/handstate)에서 ID 기반으로
함께 제어됩니다.1-DoF 그리퍼는 우(11)·좌(21) 2개 모터를, 마그넷은 우(11·12)·좌(21·22) 4개 모터
(11/21 = 자석 on·off, 12/22 = 위치 서보)를 구동하며, 동일한handcmd채널에서 해당 ID로 제어합니다.1-DoF 그리퍼는
q=0이 열림(OPEN) 상태입니다. 2.1.1부터 로봇 모델(URDF)과 시뮬레이터의 그리퍼 관절도 q=0 = 열림 기준으로 맞춰졌습니다.전자석 그리퍼는 2.1.1에서 v2 형상으로 갱신되었습니다. 로봇 모델(URDF)의 질량이 한쪽당 0.324 kg에서 0.427 kg으로 바뀌었습니다.
3. IGRIS-C 핸드 노드 사용 가이드
노드 개요
igris_c_hand_node는 IGRIS-C end effector를 구동하는 로봇 내부 노드입니다.
외부 클라이언트가 사용하는 핸드 토픽·서비스(handcmd / handstate / service/hand_init)는 핸드 노드가 직접 열지 않고, 로봇의 외부 통신 노드(bridge)가 다른 SDK 토픽과 함께 로봇의 전송 모드(Transport)에 맞춰 제공합니다. HandCmd / HandState 메시지와 HandInitRequest 서비스만으로 초기화, 목표 자세 전송, 상태 수신을 수행합니다.
⚠️ 외부 handcmd는 LOW_LEVEL_MODE와 LOW_LEVEL_WALK_MODE에서만 손에 반영됩니다. HIGH_LEVEL_MODE·HIGH_LEVEL_WALK_MODE에서는 모션 프리셋의 손 동작이 우선하고, 그 밖의 모드(WALK_MODE, PASSIVE_MODE, JOINT_HOLD_MODE, DAMPING_MODE)에서는 handcmd가 무시되어 손이 마지막 목표 자세를 유지합니다. 2.1.0은 모든 모드에서 handcmd를 따랐으므로, 손을 직접 제어하는 코드는 로봇이 위 두 모드인지 먼저 확인하십시오(ControlMode 페이지 참고). 초기화 서비스(
service/hand_init)와handstate수신은 모드와 관계없이 동작합니다.
구독 / 발행 인터페이스
코드에서는 접두어 없는 이름(handcmd)을 사용하며, 실제 토픽 이름과 서비스 방식은 로봇의 전송 모드가 정합니다. 전송 모드에 대한 자세한 내용은 SDK Overview 페이지의 「3. 전송 모드 (Transport)」를 참고하십시오.
전송 모드 |
| 초기화 서비스( |
|---|---|---|
|
| 요청·응답 토픽 쌍 |
|
| 위와 동일한 토픽 쌍. |
|
| 실제 ROS 2 서비스 |
로봇이 구독하는 채널
handcmd(igris_c_sdk::msg::dds_::HandCmd_) — 목표 위치 명령.motor_cmd는MotorCmd의 12칸 고정 배열이며, 각 칸은(id, q, …)형식입니다.배열 길이가 고정이므로
push_back으로 늘리지 말고 인덱스로 채웁니다(C++cmd.motor_cmd()[i], Python은MotorCmd_정확히 12개 리스트). 대상 모터는 칸 순서가 아니라id로 정해지며, 쓰지 않는 칸은id를 0(기본값)으로 두면 무시됩니다.id가 유효 ID(hand: {11~16, 21~26}, 1-DoF: {11, 21}, magnet: {11, 12, 21, 22}) 중 하나인 엔트리의q를
해당 관절의 정규화(0.0~1.0) 목표로 저장한 뒤 즉시 적용합니다. 범위를 벗어난 값은 clamp,
매핑에 없는 ID는 무시됩니다.⚠️ 초기화는 더 이상
handcmd로 처리하지 않습니다. (과거id=99트리거 방식은 제거됨)
초기화는 아래service/hand_init서비스를 사용하세요.
로봇이 발행하는 채널
handstate(igris_c_sdk::msg::dds_::HandState_) —lowstate와 같은 주기로 실측 모터 상태 12칸 고정 배열(motor_state)을 발행합니다(2.1.0보다 발행 주기가 크게 빨라졌습니다).MotorState에는id필드가 없으며,motor_state[i]는 ID 11~16, 21~26 순서입니다. 1-DoF는 0·6번 칸, 마그넷은 0·1·6·7번 칸만 사용하고 나머지 칸은 0입니다. 2.1.0의HandState.imu_state는 삭제되었습니다. 각MotorState필드:q: 현재 위치 (0~1)dq: 현재 속도tau_est: 모터 전류 (mA). 메시지 정의의 토크 단위와 달리 핸드는 이 필드에 모터 전류를 싣습니다.temperature: 모터 온도 (°C)status_bits: 모터 에러/상태 비트
초기화(캘리브레이션) 서비스 — service/hand_init
초기화는 별도의 Request/Response 서비스로 분리되어 있습니다.
요청:
service/hand_init/request에HandInitRequest_Request_ { std_msgs/Header header; string request_id }를 발행합니다.응답:
service/hand_init/response로HandInitRequest_Response_ { header, request_id, success, message, error_code }가 돌아옵니다 (error_code == 0이면 성공).request_id로 요청과 응답을 매칭합니다.⚠️ 응답은 반드시
HandInitRequest_Response_타입으로 구독합니다. 필드가 같은 공용ServiceResponse_로 구독하면 DDS 타입 이름이 달라 에러 없이 아무것도 수신되지 않습니다.ros전송 모드에서는 토픽 쌍 대신 실제 ROS 2 서비스/<ns>/service/hand_init(igris_c_sdk/srv/HandInitRequest)를 rclcpp 서비스 클라이언트로 호출합니다.노드는 요청을 받으면 목표를 0으로 초기화하고
effector->initialize()(타입별 캘리브레이션/호밍)를
수행합니다.고수준 편의 메서드: SDK의
IgrisC_Client::InitHand(timeout_ms)를 호출하면 위 요청/응답을 내부에서 처리합니다(cyclonedds 전송 모드, Python은timeout_ms필수 인자). 아래 4절 예제는 채널을 직접 다루는 저수준 방식입니다.
시퀀스 예시
노드 기동 시 로봇 구성에 따라 자동으로 초기화될 수 있습니다. 런타임에 재초기화가 필요하면
service/hand_init/request에HandInitRequest(request_id채워서)를 발행합니다.로봇을 LOW_LEVEL_MODE 또는 LOW_LEVEL_WALK_MODE로 둔 상태에서
handcmd에motor_cmd를 채워 발행합니다. 예) 우측 검지만 0.8 → 한 칸에{id:12, q:0.8}을 넣고 나머지 칸은id0, 양손 전체 동일 자세 → 12칸에 12개 ID를 모두 채워 발행.상태 확인:
handstate를 구독해motor_state배열 모니터링.초기화 결과 확인:
service/hand_init/response를 구독해success/error_code확인.
디버그 팁
HandState.status_bits는 모터별 fault/limit 비트이므로 GUI/로거에서 경보·상태 표시에 활용. 플래그 값은MotorState의 상수입니다(MOTOR_STALL_ERROR,OVER_CURRENT_ERROR,COMPONENT_OVERTEMPERATURE_ERROR등). 비트 플래그이므로(status_bits & FLAG)로 검사하고 등호 비교는 하지 않습니다. C++:igris_c_sdk::msg::dds_::MotorState_Constants::MOTOR_STALL_ERROR, Python:igc_sdk.MOTOR_STALL_ERROR.HandCmd.motor_cmd[].q는 0~1 정규화 값입니다. 손 구조에 맞춰 스케일이 필요하면 상위
애플리케이션에서 선형 변환을 적용하세요.원점 calibration이 틀어졌다고 판단되면
service/hand_init/request로 init을 다시 요청해
재보정합니다. 응답은service/hand_init/response에서 확인합니다.handcmd를 보내도 손이 움직이지 않으면 먼저 로봇의 제어 모드(LOW_LEVEL_MODE / LOW_LEVEL_WALK_MODE)와 전송 모드·토픽 레이아웃 일치 여부를 확인합니다.
4. IGRIS-C Hand Example
실행 가능한 전체 예제는 아래 표와 같습니다. 아래 코드는
examples/cyclonedds/cyclonedds_hand_example.cpp의 핵심 흐름 발췌이며, 토픽은 SDK Overview의 로봇 호기 namespace 아래로 해석됩니다. 손 동작(2~5단계)은 로봇이 LOW_LEVEL_MODE 또는 LOW_LEVEL_WALK_MODE일 때만 반영됩니다.
예제 | 전송 모드 | 설명 |
|---|---|---|
|
| 초기화 → 열기 → 쥐기 → 집기 → 열기 (C++) |
|
| 12개 모터 슬라이더, 상태 표, Hand Init 버튼 GUI (C++) |
|
| 위 C++ 예제와 같은 흐름 (Python) |
|
| C++ 핸드 GUI와 같은 화면 (Python) |
|
| 초기화 서비스 호출 후 같은 흐름 (ROS 2) |
|
| C++ 핸드 GUI와 같은 화면 (ROS 2) |
cyclonedds_hand_gui_client 실행 화면입니다. 핸드 초기화(hand_init)를 마친 뒤 Closed Pose(0.6)를 보냈고, HandState로 12축 상태가 돌아옵니다(시뮬레이션).
# cyclonedds_native / cyclonedds_ros_compatible
./cyclonedds_hand_example <domain_id> <namespace> [--dds-topic-naming native|ros_compatible]
python3 hand_example.py --domain-id <domain_id> --namespace <namespace> [--dds-topic-naming native|ros_compatible]

# ros
ros2 run igris_c_sdk ros_hand_example --ros-args -p robot_namespace:=<namespace>
// Example: drive the igris_c_hand node entirely through igris_c_sdk DDS channels.
// * Trigger initialization via service/hand_init/request (HandInitRequest)
// * Send target vectors via handcmd (MotorCmd.id + q)
// * React to handstate and service/hand_init/response for logging/verification
//
// Build against igris_c_sdk and run after sourcing the workspace.
#include <algorithm>
#include <array>
#include <chrono>
#include <thread>
#include <igris_c_sdk/channel_factory.hpp>
#include <igris_c_sdk/publisher.hpp>
#include <igris_c_sdk/subscriber.hpp>
#include <igris_c_sdk/types.hpp>
// types.hpp 는 계약 타입 별칭을 의도적으로 두지 않습니다: 전체 이름이 곧 와이어에, ddsls 출력에,
// DDS 타입 불일치 에러에 그대로 찍히므로 사용처마다 풀어서 씁니다.
// 아래 namespace 로 가져오는 것은 인프라(ChannelFactory / Publisher / Subscriber / QosProfile)뿐입니다.
using namespace igris_c_sdk;
static constexpr std::array<uint16_t, 12> kMotorIds = {
11, 12, 13, 14, 15, 16, 21, 22, 23, 24, 25, 26};
static igris_c_sdk::msg::dds_::HandCmd_ make_targets(const std::array<float, 12>& q) {
igris_c_sdk::msg::dds_::HandCmd_ cmd;
// motor_cmd is a fixed std::array<MotorCmd_, 12> - index it, do not push_back.
for (size_t i = 0; i < kMotorIds.size(); ++i) {
auto& m = cmd.motor_cmd()[i];
m.id(kMotorIds[i]);
m.q(std::clamp(q[i], 0.0f, 1.0f));
}
return cmd;
}
int main() {
ChannelFactory::Instance()->Init(0, "igris_c_IG01"); // domain 0, 로봇 호기 namespace (SDK Overview 참고)
Publisher<igris_c_sdk::msg::dds_::HandCmd_> cmd_pub("handcmd", QosProfile::SensorData());
cmd_pub.init();
// Initialization is a request/response service (no more id=99 in handcmd).
Publisher<igris_c_sdk::srv::dds_::HandInitRequest_Request_> init_req_pub("service/hand_init/request",
QosProfile::Services());
init_req_pub.init();
Subscriber<igris_c_sdk::msg::dds_::HandState_> state_sub("handstate", QosProfile::SensorData());
state_sub.init([](const igris_c_sdk::msg::dds_::HandState_& s) {
if (s.motor_state().size() >= 3) {
printf("q[0..2]=%.3f %.3f %.3f\n",
s.motor_state()[0].q(),
s.motor_state()[1].q(),
s.motor_state()[2].q());
}
});
// The response type is the service's own _Response_, NOT the standalone ServiceResponse -
// they are field-identical but register different DDS type names, so the wrong one here
// subscribes successfully and then never receives anything.
Subscriber<igris_c_sdk::srv::dds_::HandInitRequest_Response_> init_res_sub(
"service/hand_init/response", QosProfile::Services());
init_res_sub.init([](const igris_c_sdk::srv::dds_::HandInitRequest_Response_& r) {
printf("[hand_init] success=%d code=%d msg=%s\n",
r.success(), r.error_code(), r.message().c_str());
});
// 1) Trigger initialization via the hand_init service
igris_c_sdk::srv::dds_::HandInitRequest_Request_ init_req;
init_req.request_id() = "hand_init";
init_req_pub.write(init_req);
std::this_thread::sleep_for(std::chrono::milliseconds(1500));
// 2) Fully open
cmd_pub.write(make_targets({0.05f, 0.05f, 0.05f, 0.05f, 0.05f, 0.05f,
0.05f, 0.05f, 0.05f, 0.05f, 0.05f, 0.05f}));
std::this_thread::sleep_for(std::chrono::seconds(2));
// 3) Close all joints
cmd_pub.write(make_targets({0.85f, 0.85f, 0.85f, 0.85f, 0.85f, 0.85f,
0.85f, 0.85f, 0.85f, 0.85f, 0.85f, 0.85f}));
std::this_thread::sleep_for(std::chrono::milliseconds(2500));
// 4) Basic pinch (right thumb + index + middle), others relaxed
std::array<float, 12> pinch = {};
pinch[0] = 0.80f; // right thumb (id=11)
pinch[1] = 0.75f; // right index (id=12)
pinch[2] = 0.60f; // right middle (id=13)
cmd_pub.write(make_targets(pinch));
std::this_thread::sleep_for(std::chrono::seconds(2));
// 5) Back to open
cmd_pub.write(make_targets({0.05f, 0.05f, 0.05f, 0.05f, 0.05f, 0.05f,
0.05f, 0.05f, 0.05f, 0.05f, 0.05f, 0.05f}));
std::this_thread::sleep_for(std::chrono::milliseconds(1500));
cmd_pub.stop();
state_sub.stop();
init_res_sub.stop();
init_req_pub.stop();
return 0;
}