
보도자료|SEP 22 2026
로브로스, 휴머노이드 로봇 전신 원격조작 영상 공개 [로보 인사이트]
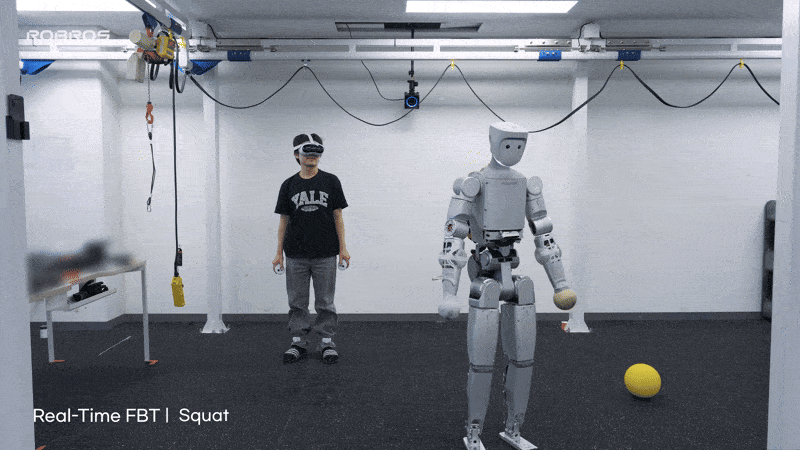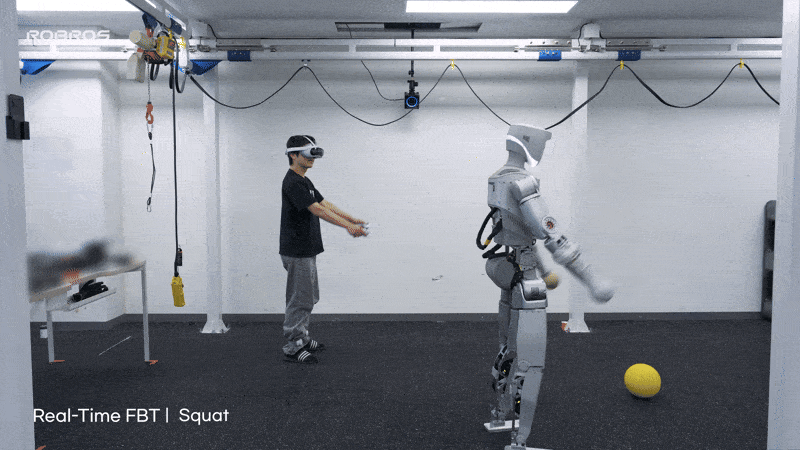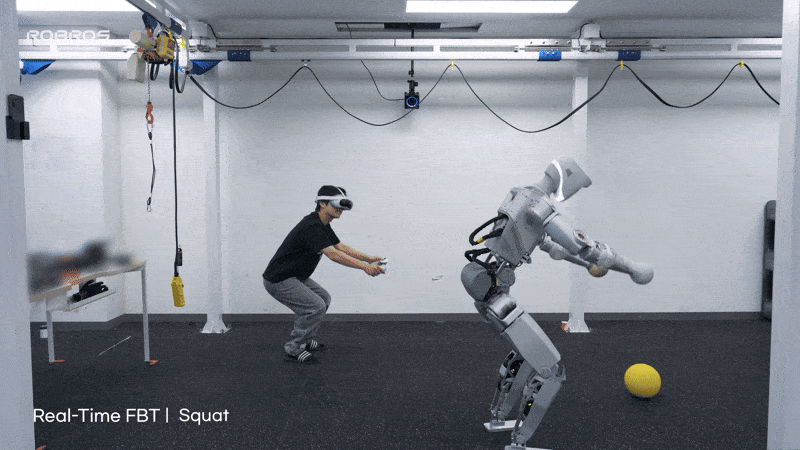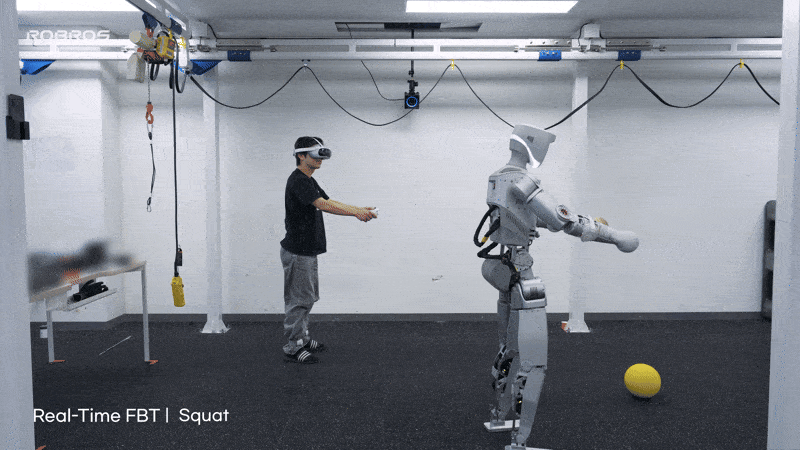
로브로스는 이족보행 휴머노이드 로봇 ‘이그리스-C’의 실시간 전신 원격조작 기술 영상을 공개했다고 22일 밝혔다.
로브로스는 이전까지 이그리스-C의 상체를 중심으로 사람의 움직임을 실시간으로 구현하는 원격조작 기술을 선보였다. 이번에는 원격조작 적용 범위를 하체까지 확대해 작업자의 움직임을 로봇의 전신 움직임으로 연결했다.
공개된 영상에서는 작업자의 움직임에 따라 이그리스-C가 상·하체를 동시에 움직이며 샌드백을 주먹으로 치거나 발로 공을 차는 동작이 시연됐다. 실시간 전신 원격조작의 핵심은 사전에 정해진 동작을 재생하는 게 아니라 작업자가 주변 상황을 직접 판단하면서 휴머노이드 로봇의 이동과 작업을 실시간으로 통합 제어할 수 있다는 데 있다. 상체 중심의 원격조작이 정해진 위치에서 팔을 이용하는 작업에 주로 활용됐다면 전신 원격조작은 로봇을 이동시키고 자세를 바꾸면서 양팔로 물체를 조작하는 등 이동과 작업이 결합된 상황에도 대응할 수 있다. 로브로스는 향후 고객의 요구에 따라 여러 산업 환경으로 기술 적용 범위를 확대할 계획이다.
로브로스 관계자는 실시간 전신 원격조작 기술에 대해 “사람이 상황을 판단하고 로봇의 이동과 조작을 실시간으로 연결할 수 있다는 점에서 사전에 모든 상황을 정의하기 어려운 산업 현장에 휴머노이드를 적용하기 위한 중요한 기술”이라고 말했다.