
개발자 센터
개발자 센터
Overview & Components
1. 제품 소개
IGRIS-C(이그리스-C) 로봇은 신장 154 cm의 중성적 체형을 가진 로봇으로, 다양한 실험적·실용적 환경에서 활용할 목적으로 개발되었습니다.
로봇 본체 후면에는 전원 버튼(좌측)과 EMO(Emergency Machine Off) 스위치(우측)가 위치하고 있습니다.
로봇 머리 하단에는 헤드 인디케이터(Head LED) 가 장착되어 있습니다.

2. 주요 특징
IGRIS-C의 주요 특징은 다음과 같습니다.
항목
내용
모델명
IGRIS-C
크기
1540 × 440 × 300 mm
신장
154 cm
중량
60 kg
전신 자유도
53 DoF (다리 6 DoF × 2, 팔 7 DoF × 2, 허리 3 DoF, 목 2 DoF, 손 11 DoF × 2)
손 자유도
11 DoF (능동 6 DoF + 수동 5 DoF)
손가락 수
5 지
최대 관절 토크
150 Nm
최대 적재 하중
6 kg (양팔 기준)
배터리 사양
17,000 mAh / 48 V
제어 컴퓨팅
Intel Core i7
3. 기본 구성품
패키징 박스
휴머노이드 본체
전원 공급 장치
배터리
배터리 충전기
무선 비상 정지 스위치 (배터리 23A, 12 V)
마스터암
애플리케이션
*호이스트는 별도 구매가 필요합니다.

4. 센서
IGRIS-C에는 카메라 3종과 IMU가 장착됩니다. 카메라 영상은 Camera 페이지의 토픽으로 수신하고, 해상도·프레임 등 운용 설정은 Web Viewer › Config › camera config에서 바꿉니다.
센서 | 모델 | 위치 | 용도 |
|---|---|---|---|
눈 스테레오 카메라 | GXIVISION LSM22100 (모듈 LS1M02) | 머리(눈) | 좌·우 RGB 스테레오 영상 |
머리 RGBD 카메라 | Intel RealSense D435i | 머리 | 컬러·깊이·IR 영상, 6-DoF IMU 내장 |
엔드이펙터 카메라 | Weinan WN-L2112K314LFT-0234 V2 | 양손 | 손 작업 영역 RGB 영상(좌·우 각 1대) |
IMU | MicroStrain 3DM-CV7-AR | 몸통 | 자세·각속도·가속도(자력계 없음) |
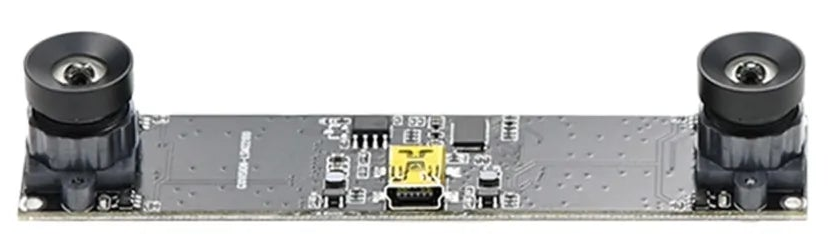
눈 스테레오 카메라 — GXIVISION LSM22100
항목 | 사양 |
|---|---|
연결 | USB 2.0 (UVC), USB 버스 전원 5 V |
이미지 센서 | SuperPix SP1405 × 2, 1/4″, 센서당 1280 × 720, 3.0 µm 픽셀 |
셔터 | 전자식 롤링 셔터 |
출력 포맷 | MJPEG, YUY2 |
모드 | 포맷 | 해상도 | FPS |
|---|---|---|---|
양안 | MJPEG | 2560 × 720 | 30 |
양안 | MJPEG | 1280 × 480 | 30 |
양안 | YUY2 | 1280 × 720 | 5 |
양안 | YUY2 | 1280 × 480 | 15 |
단안 | MJPEG | 1280 × 720 | 30 |
단안 | MJPEG | 640 × 480 | 30 |
단안 | YUY2 | 1280 × 720 | 10 |
단안 | YUY2 | 640 × 480 | 30 |
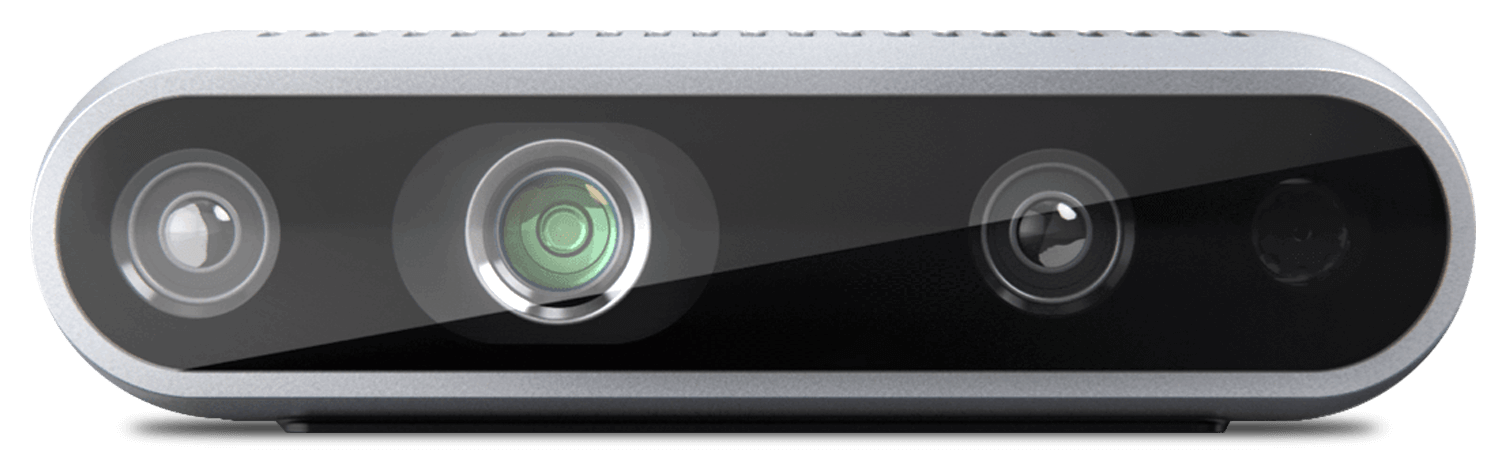
머리 RGBD 카메라 — Intel RealSense D435i
항목 | 사양 |
|---|---|
연결 | USB-C 3.1 Gen 1 |
셔터 | 깊이(스테레오 IR): 글로벌 셔터 / RGB: 롤링 셔터 |
IMU | 6-DoF IMU 내장 |
스트림 | 최대 해상도 | 최대 FPS | FOV |
|---|---|---|---|
Depth | 1280 × 720 | 90 | 87° × 58° |
RGB | 1920 × 1080 | 30 | 69° × 42° |
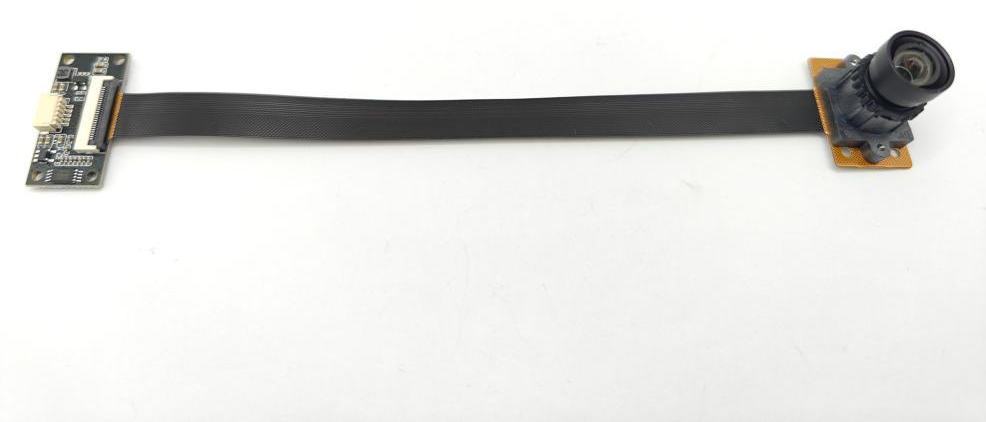
엔드이펙터 카메라 — Weinan WN-L2112K314LFT-0234 V2
항목 | 사양 |
|---|---|
연결 | USB 2.0, 5 V (5핀 1.0 mm, SM05B-SRSS-TB) |
이미지 센서 | onsemi AR0234, 1/2.6″, 1920 × 1200, 3.0 µm 픽셀 |
셔터 | 글로벌 셔터 |
출력 포맷 | MJPEG, YUV2 |
해상도 | MJPEG FPS | YUV2 FPS |
|---|---|---|
1920 × 1200 (원본) | 90 / 30 / 20 / 10 / 5 | 2 |
1920 × 1080 (중앙 크롭) | 90 / 30 / 20 / 10 / 5 | 5 |
1280 × 720 (중앙 크롭) | 160 / 90 / 30 / 20 / 10 / 5 | 10 |
640 × 480 (중앙 크롭) | 230 / 90 / 30 / 20 / 10 / 5 | 30 |
320 × 240 (중앙 크롭) | 420 / 90 / 30 / 20 / 10 / 5 | 60 |
※ 표의 값은 카메라 모듈 사양입니다. 로봇이 실제로 송출하는 해상도·프레임은 camera config 기본값을 따릅니다(Camera 페이지 참고).
Overview & Components
1. 제품 소개
IGRIS-C(이그리스-C) 로봇은 신장 154 cm의 중성적 체형을 가진 로봇으로, 다양한 실험적·실용적 환경에서 활용할 목적으로 개발되었습니다.
로봇 본체 후면에는 전원 버튼(좌측)과 EMO(Emergency Machine Off) 스위치(우측)가 위치하고 있습니다.
로봇 머리 하단에는 헤드 인디케이터(Head LED) 가 장착되어 있습니다.
2. 주요 특징
IGRIS-C의 주요 특징은 다음과 같습니다.
항목
내용
모델명
IGRIS-C
크기
1540 × 440 × 300 mm
신장
154 cm
중량
60 kg
전신 자유도
53 DoF (다리 6 DoF × 2, 팔 7 DoF × 2, 허리 3 DoF, 목 2 DoF, 손 11 DoF × 2)
손 자유도
11 DoF (능동 6 DoF + 수동 5 DoF)
손가락 수
5 지
최대 관절 토크
150 Nm
최대 적재 하중
6 kg (양팔 기준)
배터리 사양
17,000 mAh / 48 V
제어 컴퓨팅
Intel Core i7
3. 기본 구성품
패키징 박스
휴머노이드 본체
전원 공급 장치
배터리
배터리 충전기
무선 비상 정지 스위치 (배터리 23A, 12 V)
마스터암
애플리케이션
*호이스트는 별도 구매가 필요합니다.
4. 센서
IGRIS-C에는 카메라 3종과 IMU가 장착됩니다. 카메라 영상은 Camera 페이지의 토픽으로 수신하고, 해상도·프레임 등 운용 설정은 Web Viewer › Config › camera config에서 바꿉니다.
센서 | 모델 | 위치 | 용도 |
|---|---|---|---|
눈 스테레오 카메라 | GXIVISION LSM22100 (모듈 LS1M02) | 머리(눈) | 좌·우 RGB 스테레오 영상 |
머리 RGBD 카메라 | Intel RealSense D435i | 머리 | 컬러·깊이·IR 영상, 6-DoF IMU 내장 |
엔드이펙터 카메라 | Weinan WN-L2112K314LFT-0234 V2 | 양손 | 손 작업 영역 RGB 영상(좌·우 각 1대) |
IMU | MicroStrain 3DM-CV7-AR | 몸통 | 자세·각속도·가속도(자력계 없음) |
눈 스테레오 카메라 — GXIVISION LSM22100
항목 | 사양 |
|---|---|
연결 | USB 2.0 (UVC), USB 버스 전원 5 V |
이미지 센서 | SuperPix SP1405 × 2, 1/4″, 센서당 1280 × 720, 3.0 µm 픽셀 |
셔터 | 전자식 롤링 셔터 |
출력 포맷 | MJPEG, YUY2 |
모드 | 포맷 | 해상도 | FPS |
|---|---|---|---|
양안 | MJPEG | 2560 × 720 | 30 |
양안 | MJPEG | 1280 × 480 | 30 |
양안 | YUY2 | 1280 × 720 | 5 |
양안 | YUY2 | 1280 × 480 | 15 |
단안 | MJPEG | 1280 × 720 | 30 |
단안 | MJPEG | 640 × 480 | 30 |
단안 | YUY2 | 1280 × 720 | 10 |
단안 | YUY2 | 640 × 480 | 30 |
머리 RGBD 카메라 — Intel RealSense D435i
항목 | 사양 |
|---|---|
연결 | USB-C 3.1 Gen 1 |
셔터 | 깊이(스테레오 IR): 글로벌 셔터 / RGB: 롤링 셔터 |
IMU | 6-DoF IMU 내장 |
스트림 | 최대 해상도 | 최대 FPS | FOV |
|---|---|---|---|
Depth | 1280 × 720 | 90 | 87° × 58° |
RGB | 1920 × 1080 | 30 | 69° × 42° |
엔드이펙터 카메라 — Weinan WN-L2112K314LFT-0234 V2
항목 | 사양 |
|---|---|
연결 | USB 2.0, 5 V (5핀 1.0 mm, SM05B-SRSS-TB) |
이미지 센서 | onsemi AR0234, 1/2.6″, 1920 × 1200, 3.0 µm 픽셀 |
셔터 | 글로벌 셔터 |
출력 포맷 | MJPEG, YUV2 |
해상도 | MJPEG FPS | YUV2 FPS |
|---|---|---|
1920 × 1200 (원본) | 90 / 30 / 20 / 10 / 5 | 2 |
1920 × 1080 (중앙 크롭) | 90 / 30 / 20 / 10 / 5 | 5 |
1280 × 720 (중앙 크롭) | 160 / 90 / 30 / 20 / 10 / 5 | 10 |
640 × 480 (중앙 크롭) | 230 / 90 / 30 / 20 / 10 / 5 | 30 |
320 × 240 (중앙 크롭) | 420 / 90 / 30 / 20 / 10 / 5 | 60 |
※ 표의 값은 카메라 모듈 사양입니다. 로봇이 실제로 송출하는 해상도·프레임은 camera config 기본값을 따릅니다(Camera 페이지 참고).