
개발자 센터
개발자 센터
Specs (DoF)
하드웨어 변형 — 2.1.1부터 손목(wrist)과 발목(ankle)에 v1 / v2 두 가지 변형이 있습니다. 변형에 따라 손목 가동 범위가 다르며, 로봇의 변형은 Web Viewer › Config의
description.common.wrist_version/description.common.ankle_version에서 확인합니다. 두 값은 실제 하드웨어와 반드시 일치해야 합니다. 발목 v2는 보강형(reinforced) 발로, 가동 범위는 v1과 같습니다.
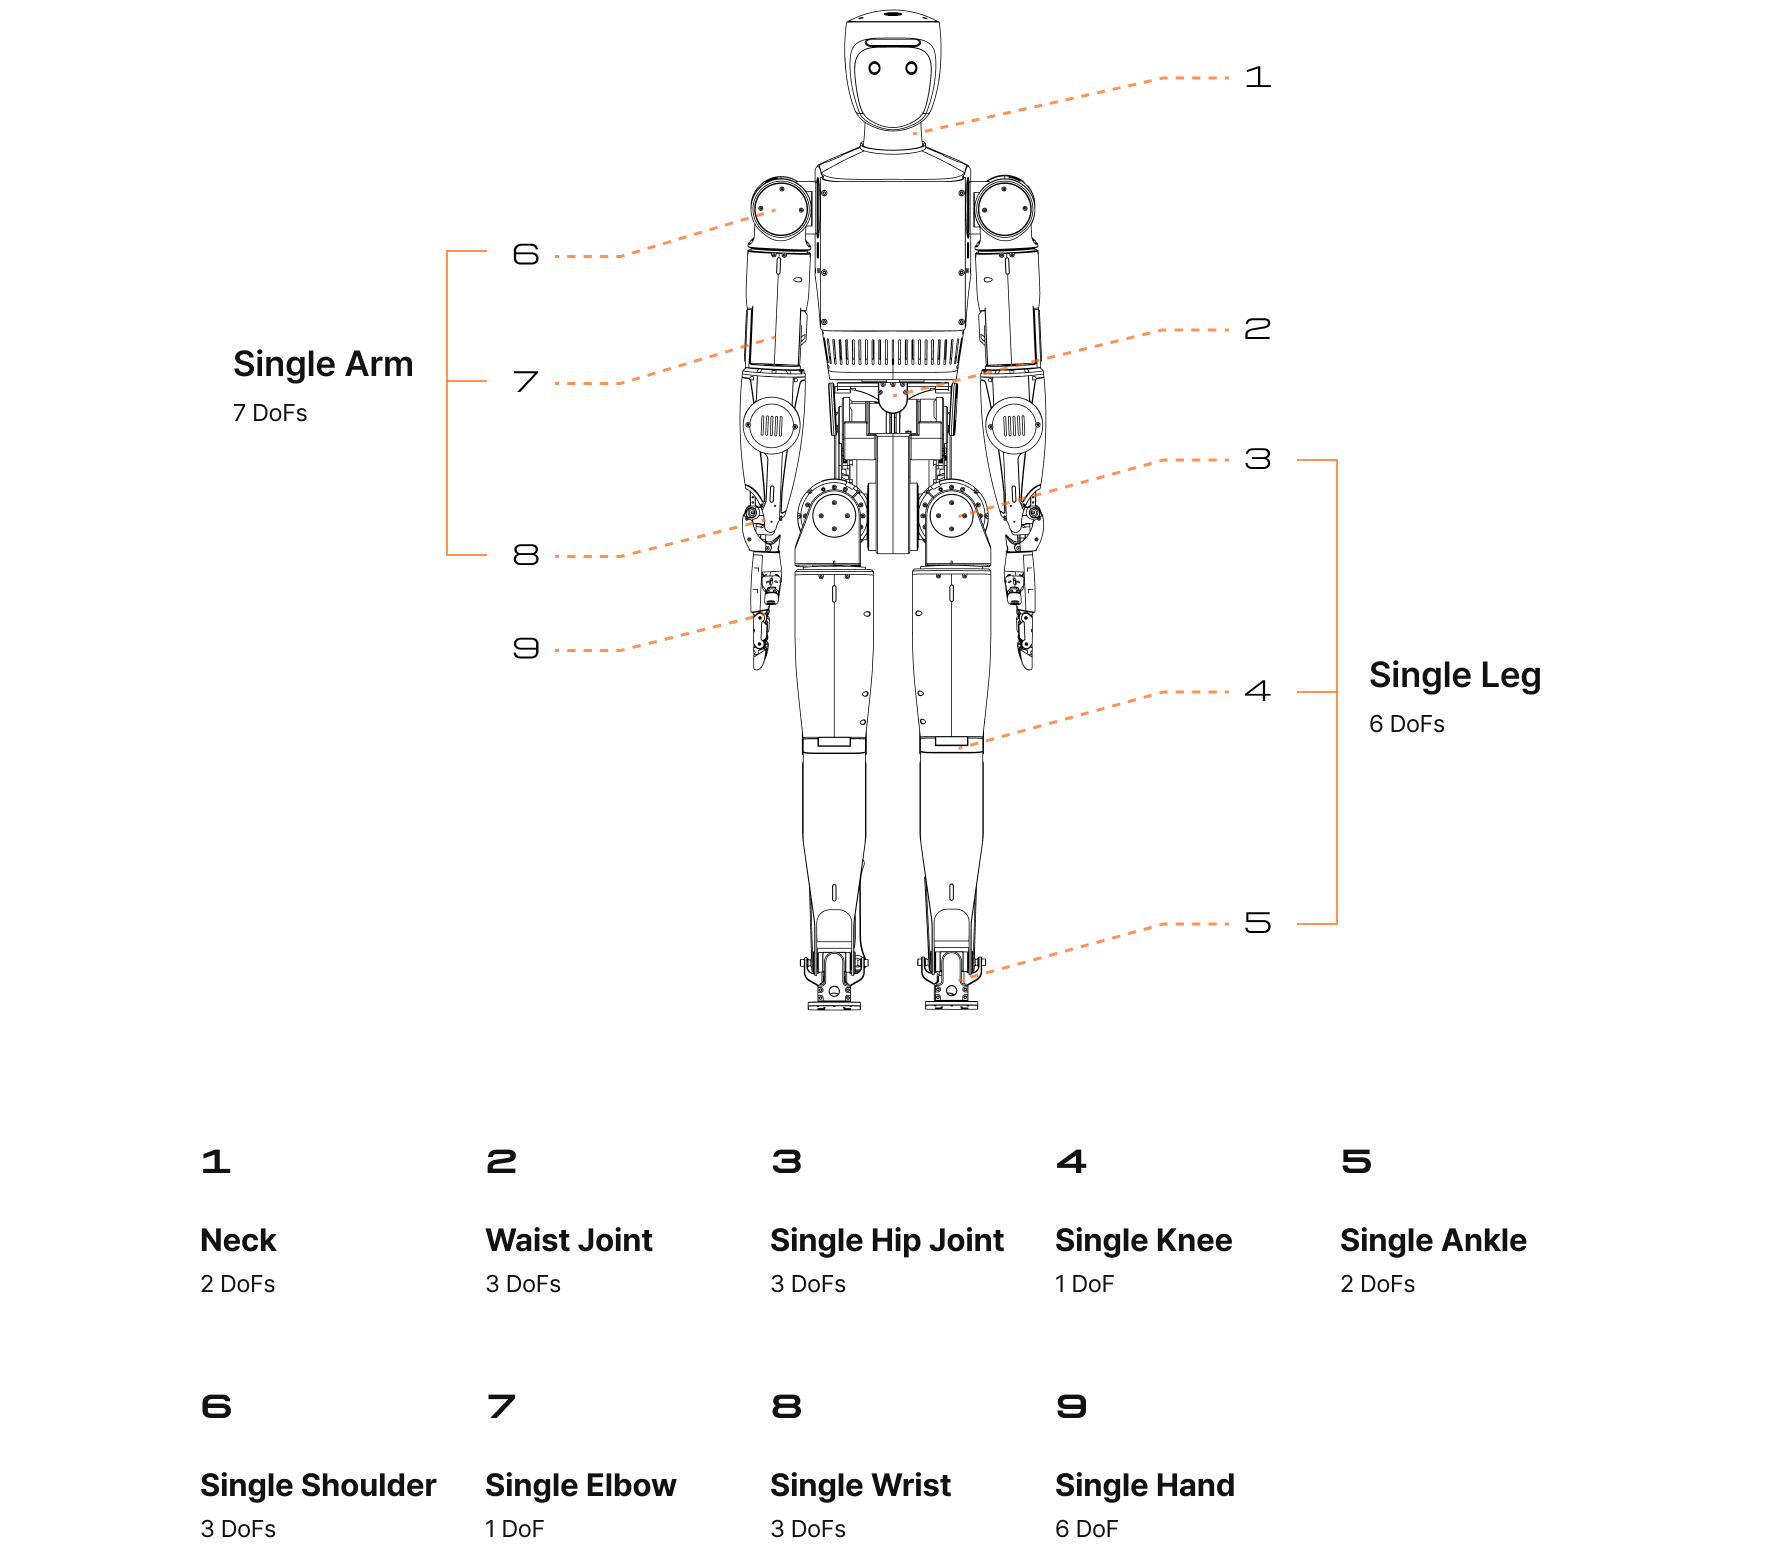
1. Degree of Freedom
Total 31 DoFs (손 제외): 목 2, 허리 3, 다리 6 × 2(고관절 3, 무릎 1, 발목 2), 팔 7 × 2(어깨 3, 팔꿈치 1, 손목 3)
허리, 발목, 손목은 병렬 링크 구조로, roll / pitch 축이 기구적으로 커플링되어 있습니다. 표기 범위는 커플링된 다른 축이 0°일 때 기준입니다.
2. 좌표축 기준
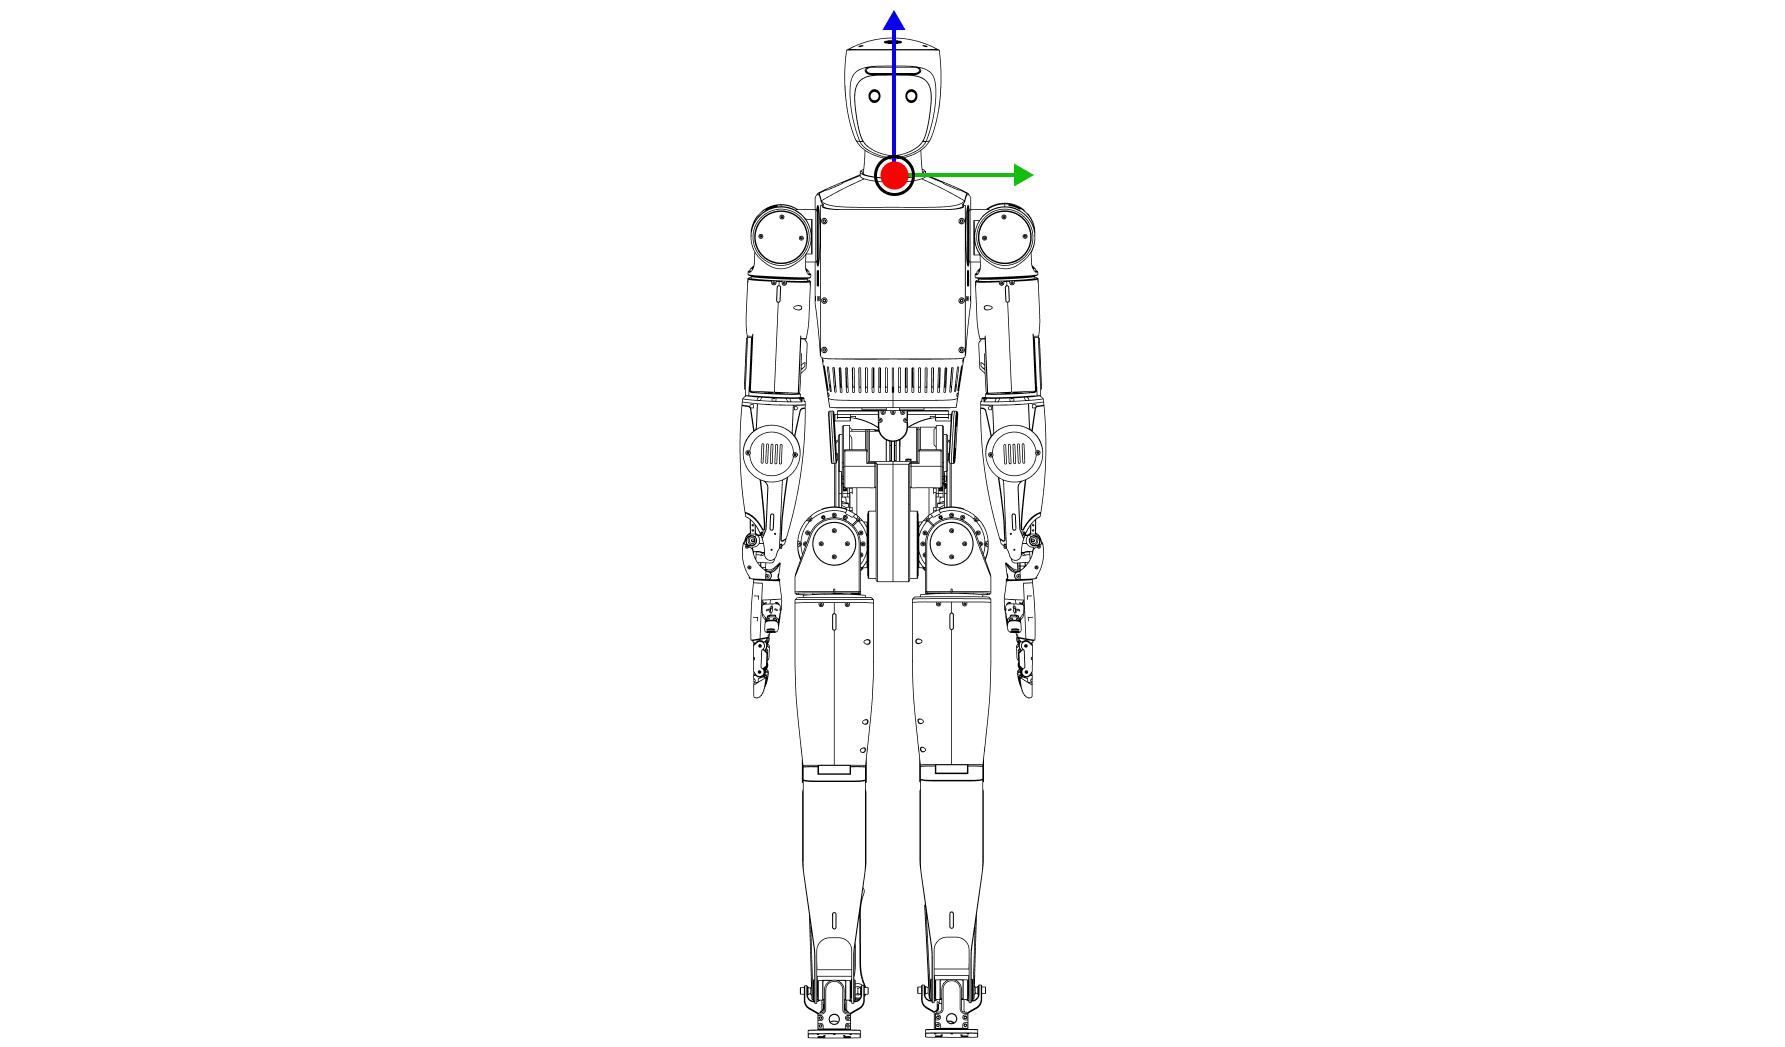
모든 관절 축은 차렷 자세에서 아래 고정 축을 기준으로 표기합니다.
Front = X, Left = Y, Top = Z
3. 관절별 가동 범위
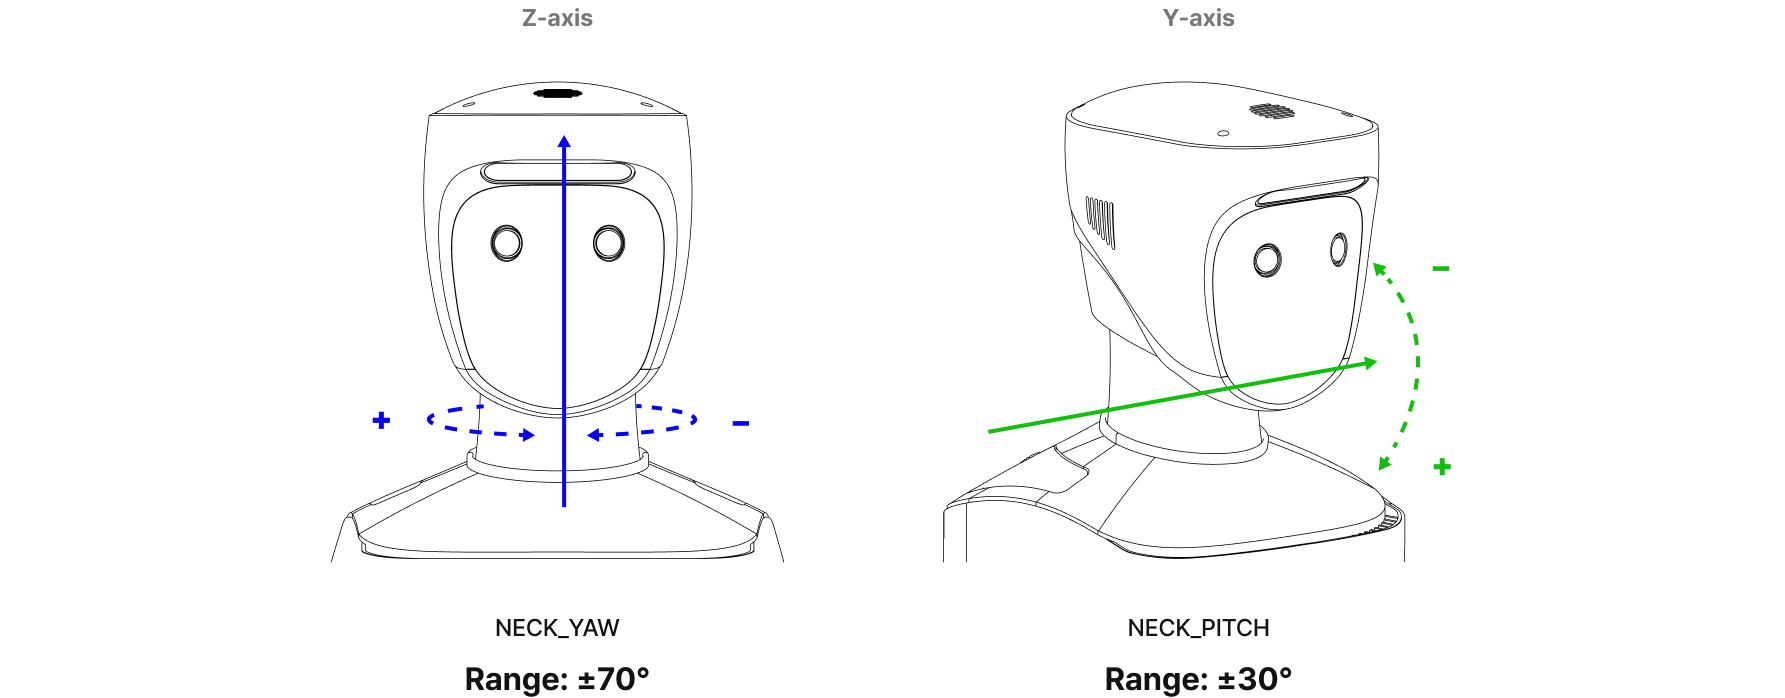
NECK
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
NECK_YAW | Z | -70 | 70 |
NECK_PITCH | Y | -30 | 30 |
WAIST
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
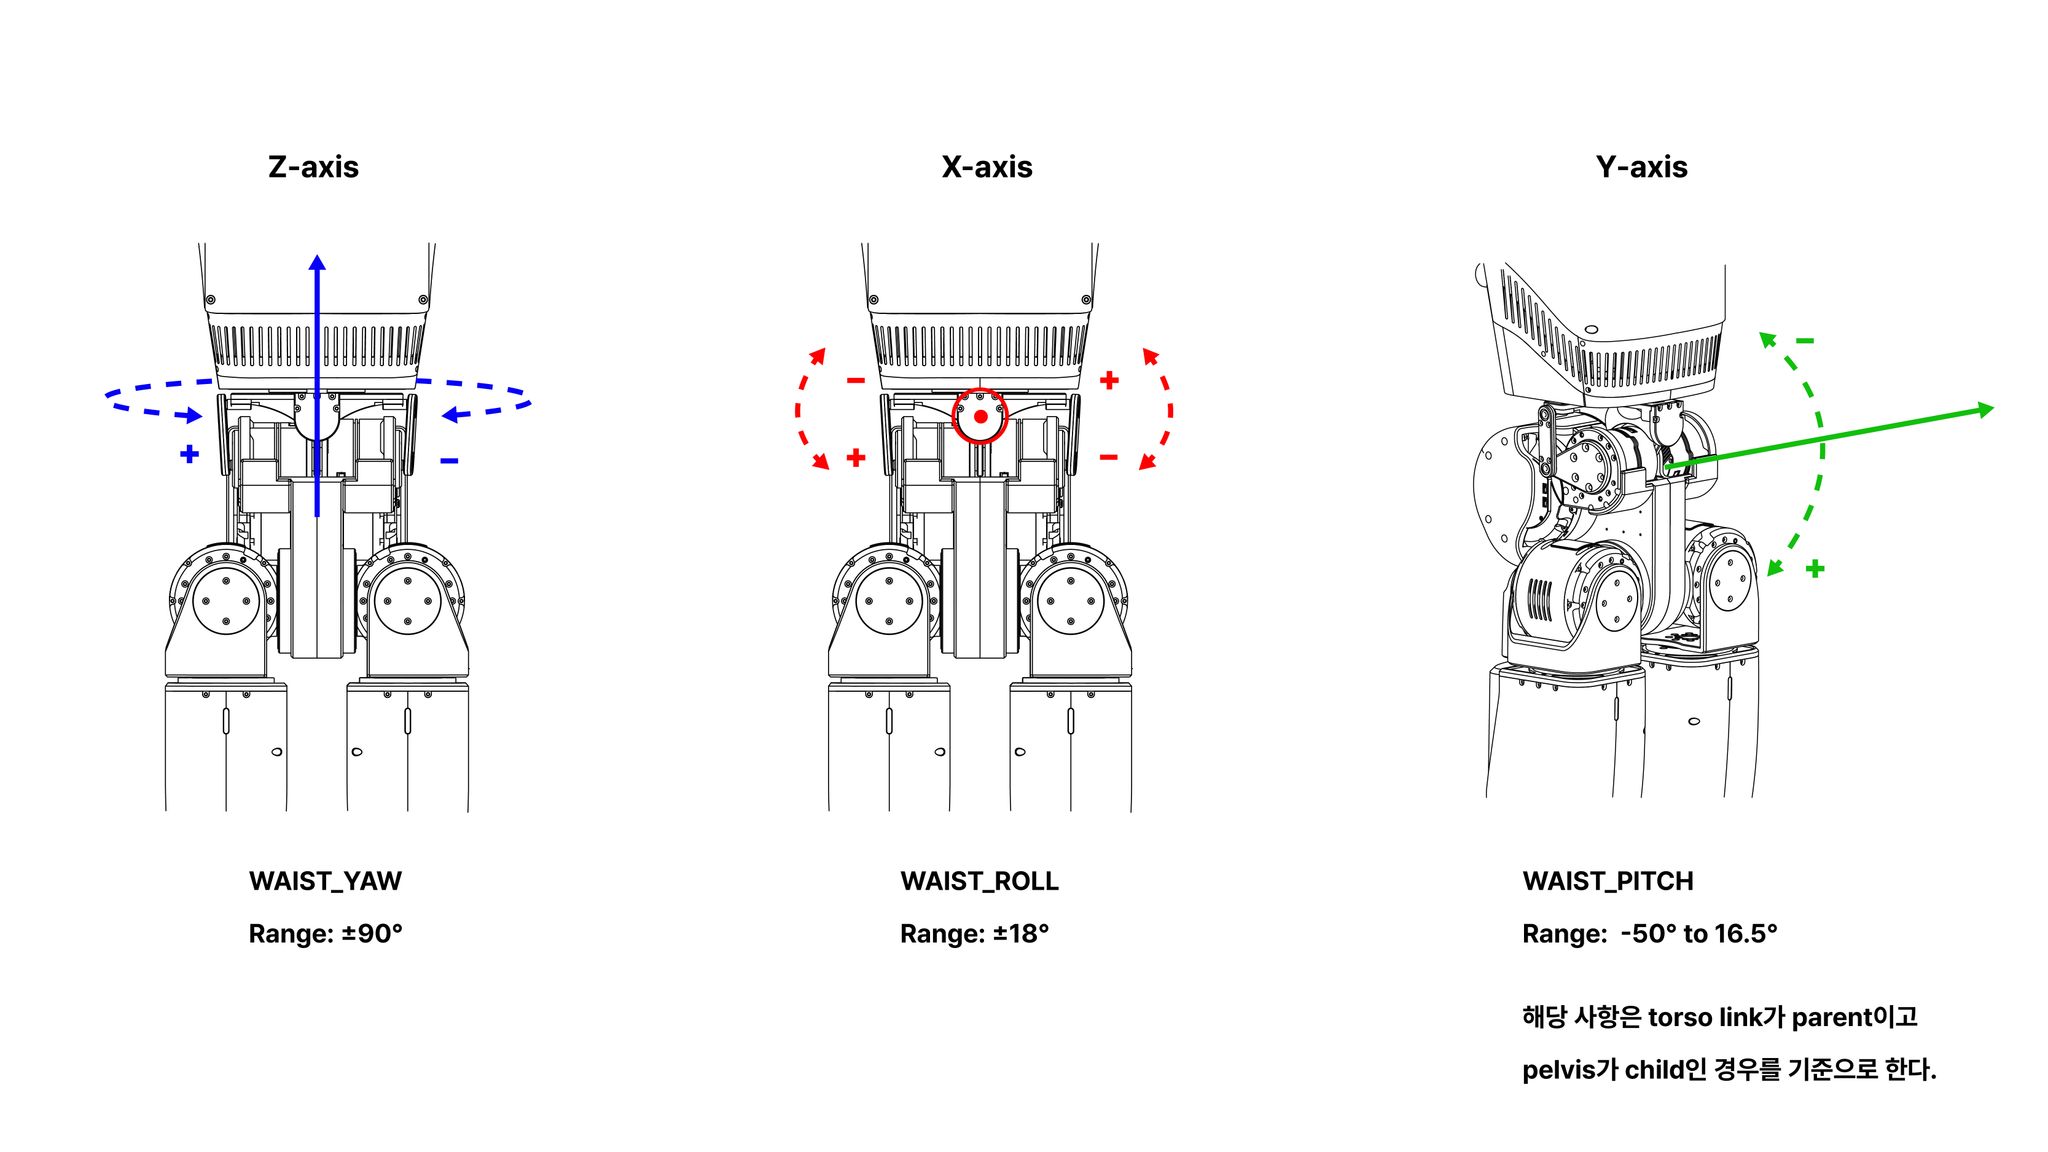
WAIST_YAW | Z | -90 | 90 |
WAIST_ROLL | X | -18 | 18 |
WAIST_PITCH | Y | -50 | 16.5 |
LEFT LEG
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
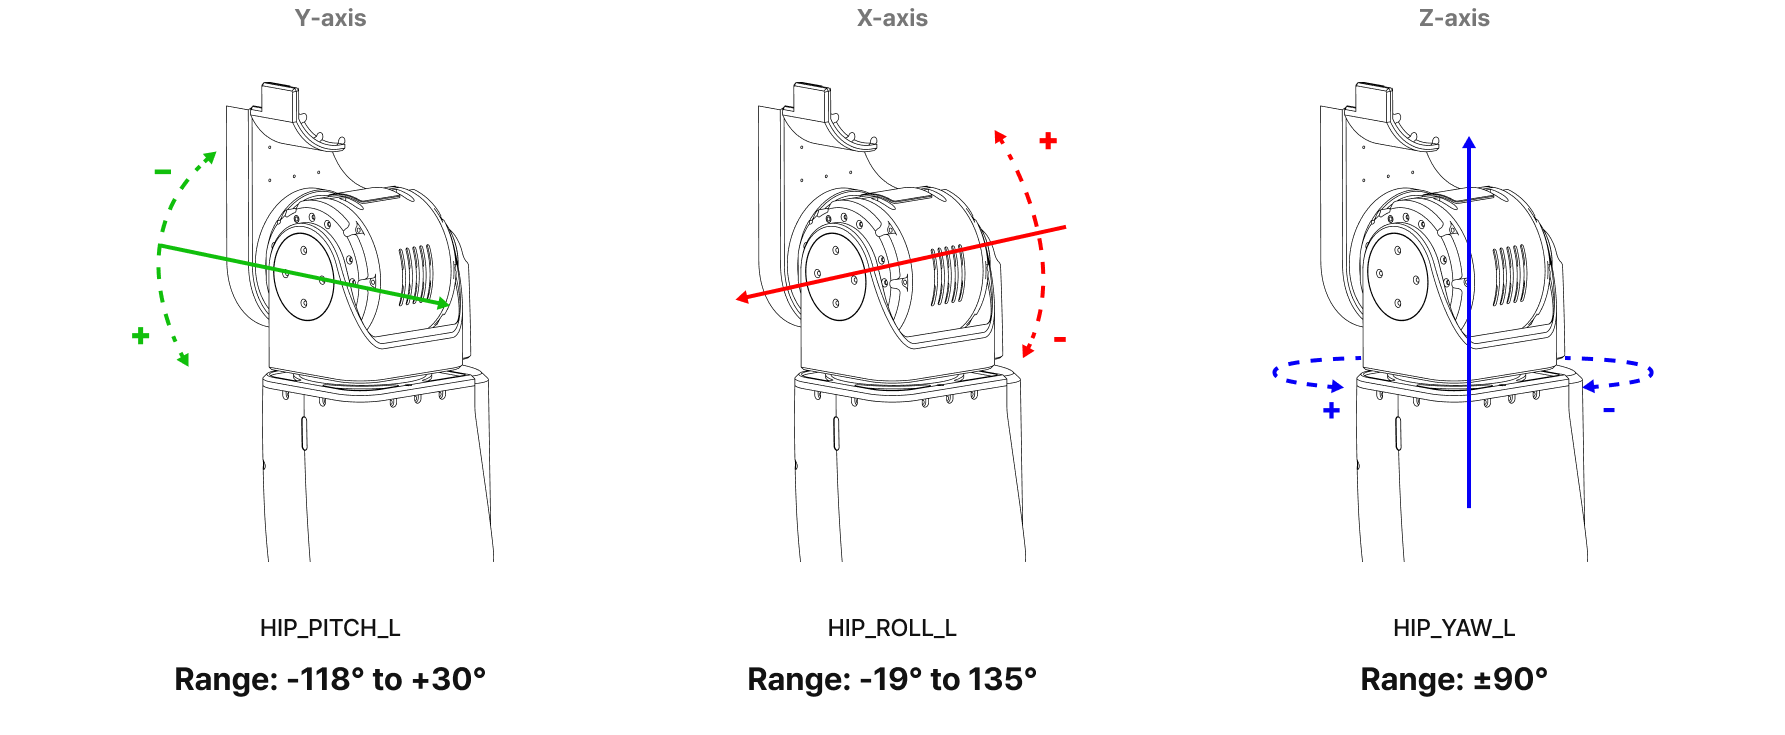
HIP_PITCH_L | Y | -118 | 30 |
HIP_ROLL_L | X | -19 | 135 |
HIP_YAW_L | Z | -90 | 90 |
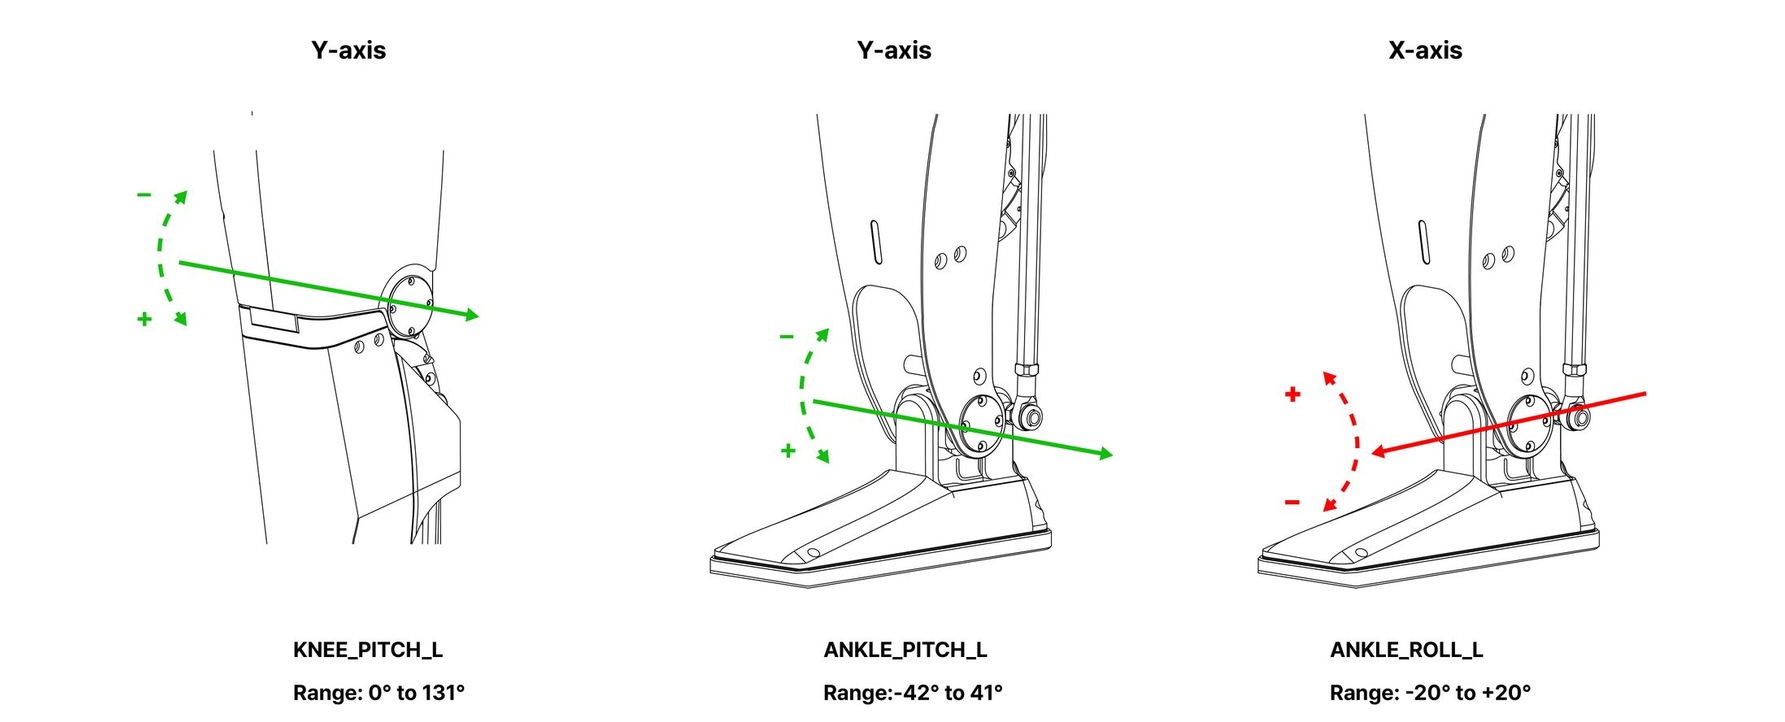
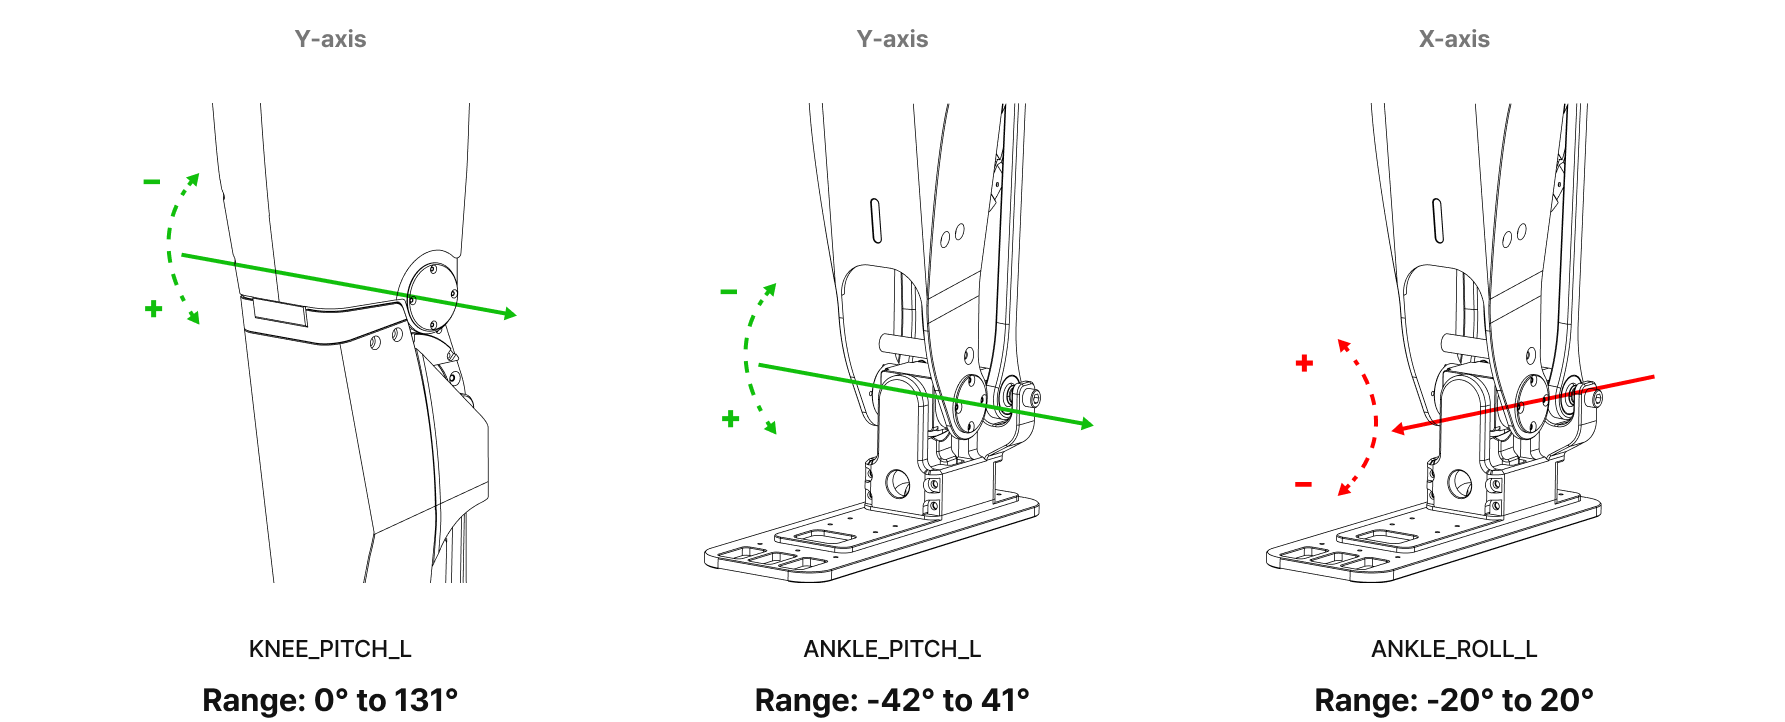
KNEE_PITCH_L | Y | 0 | 131 |
ANKLE_PITCH_L | Y | -42 | 41 |
ANKLE_ROLL_L | X | -20 | 20 |
고관절
발목 v1 | 발목 v2 |
|---|---|
 |  |
RIGHT LEG
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
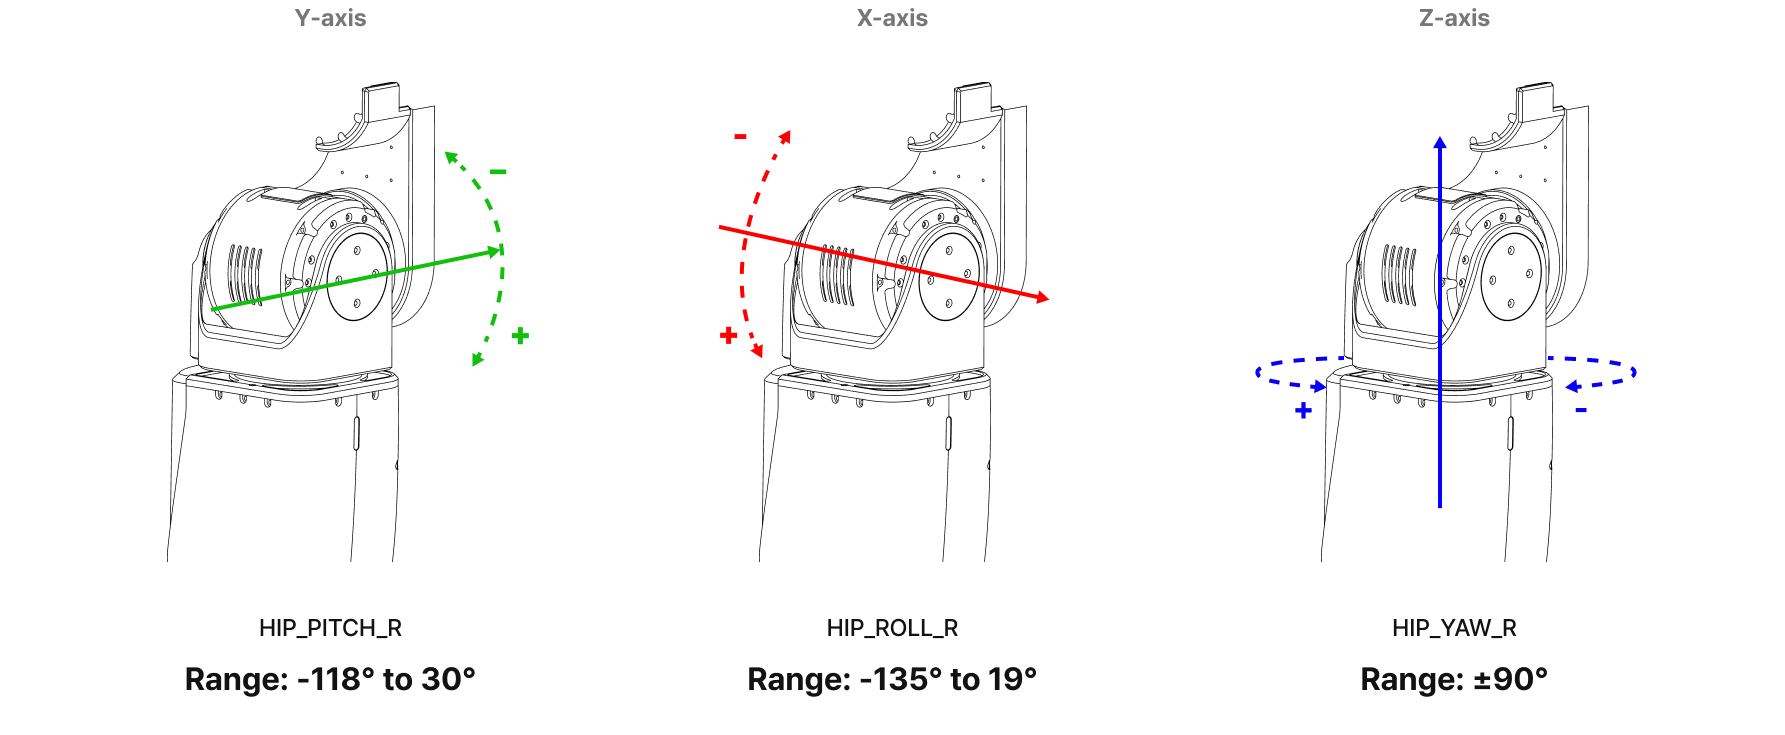
HIP_PITCH_R | Y | -118 | 30 |
HIP_ROLL_R | X | -135 | 19 |
HIP_YAW_R | Z | -90 | 90 |
KNEE_PITCH_R | Y | 0 | 131 |
ANKLE_PITCH_R | Y | -42 | 41 |
ANKLE_ROLL_R | X | -20 | 20 |
고관절
발목 v1 | 발목 v2 |
|---|---|
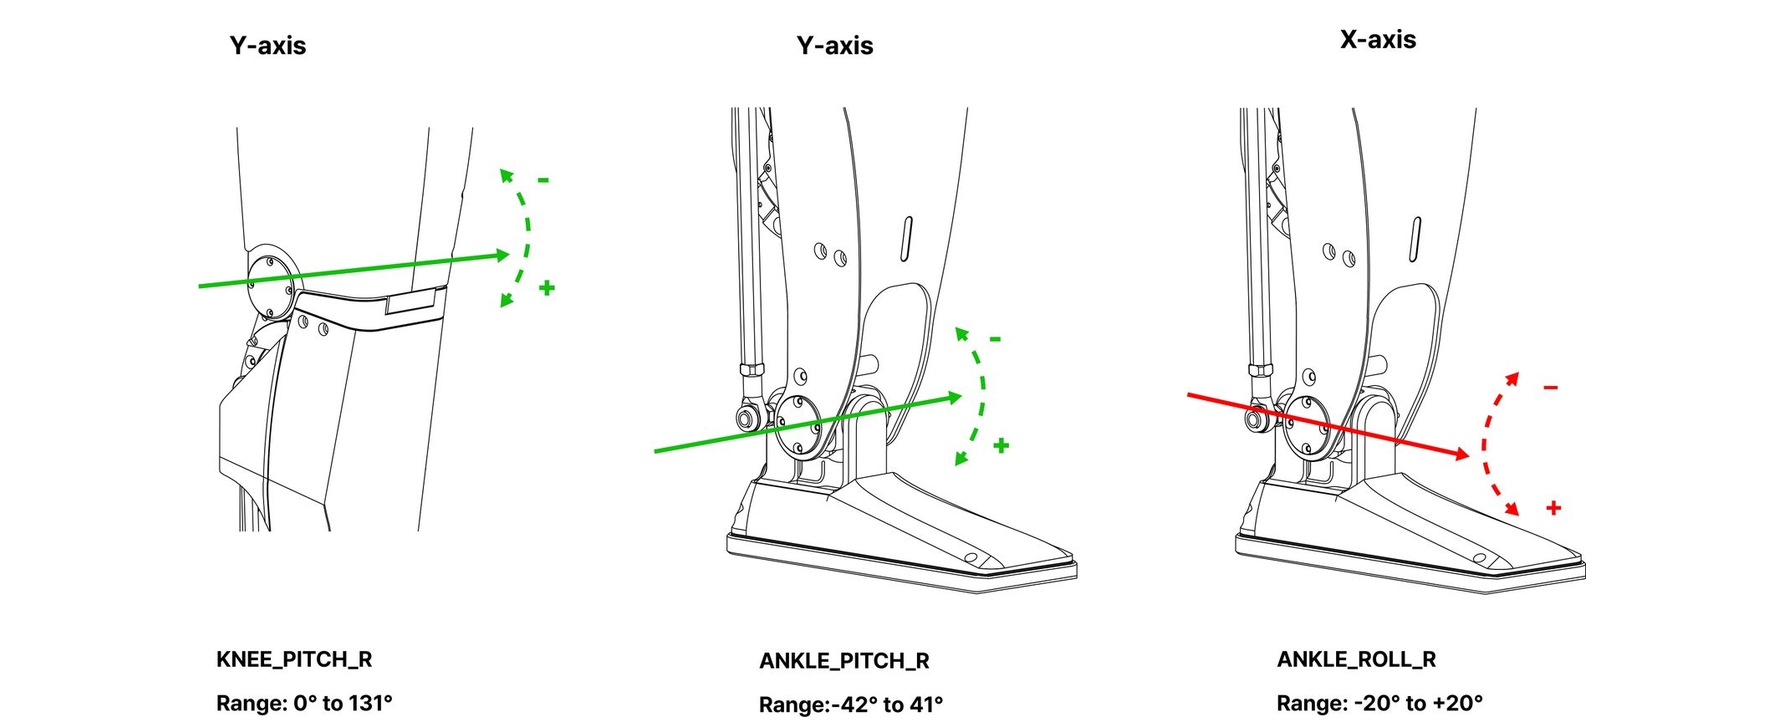 | 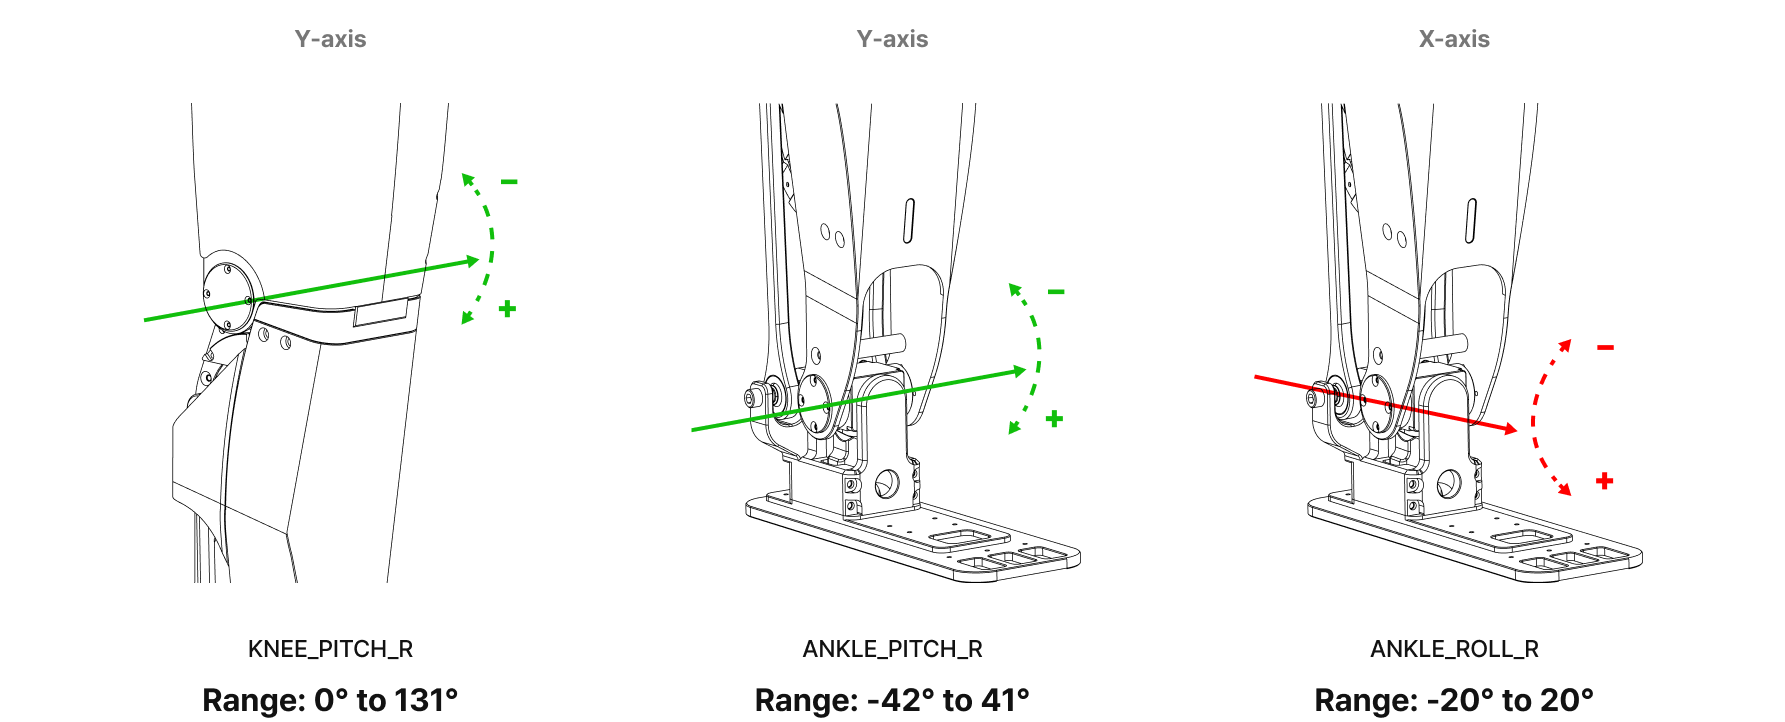 |
LEFT ARM
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
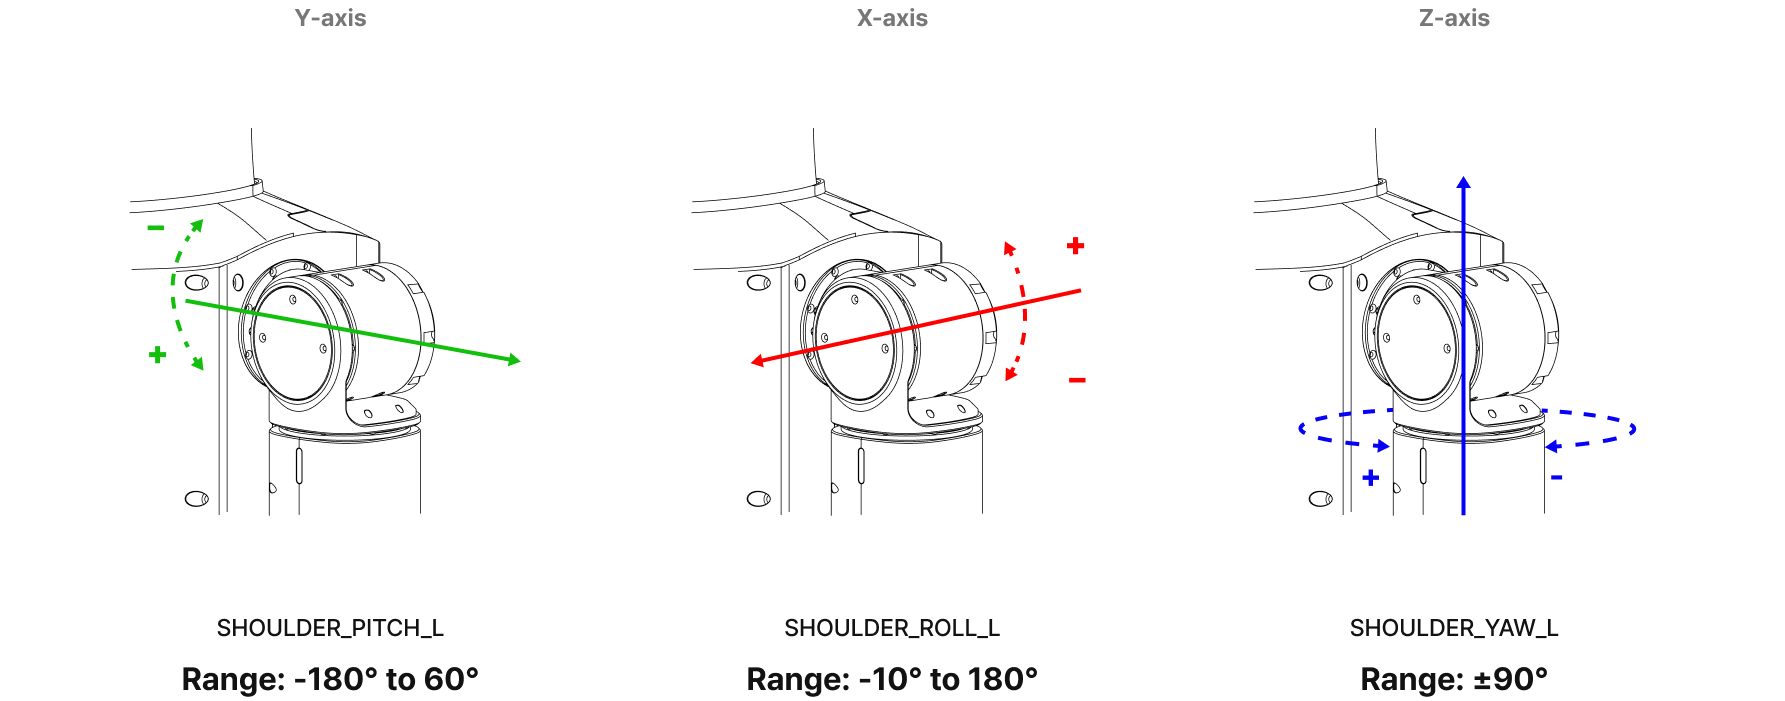
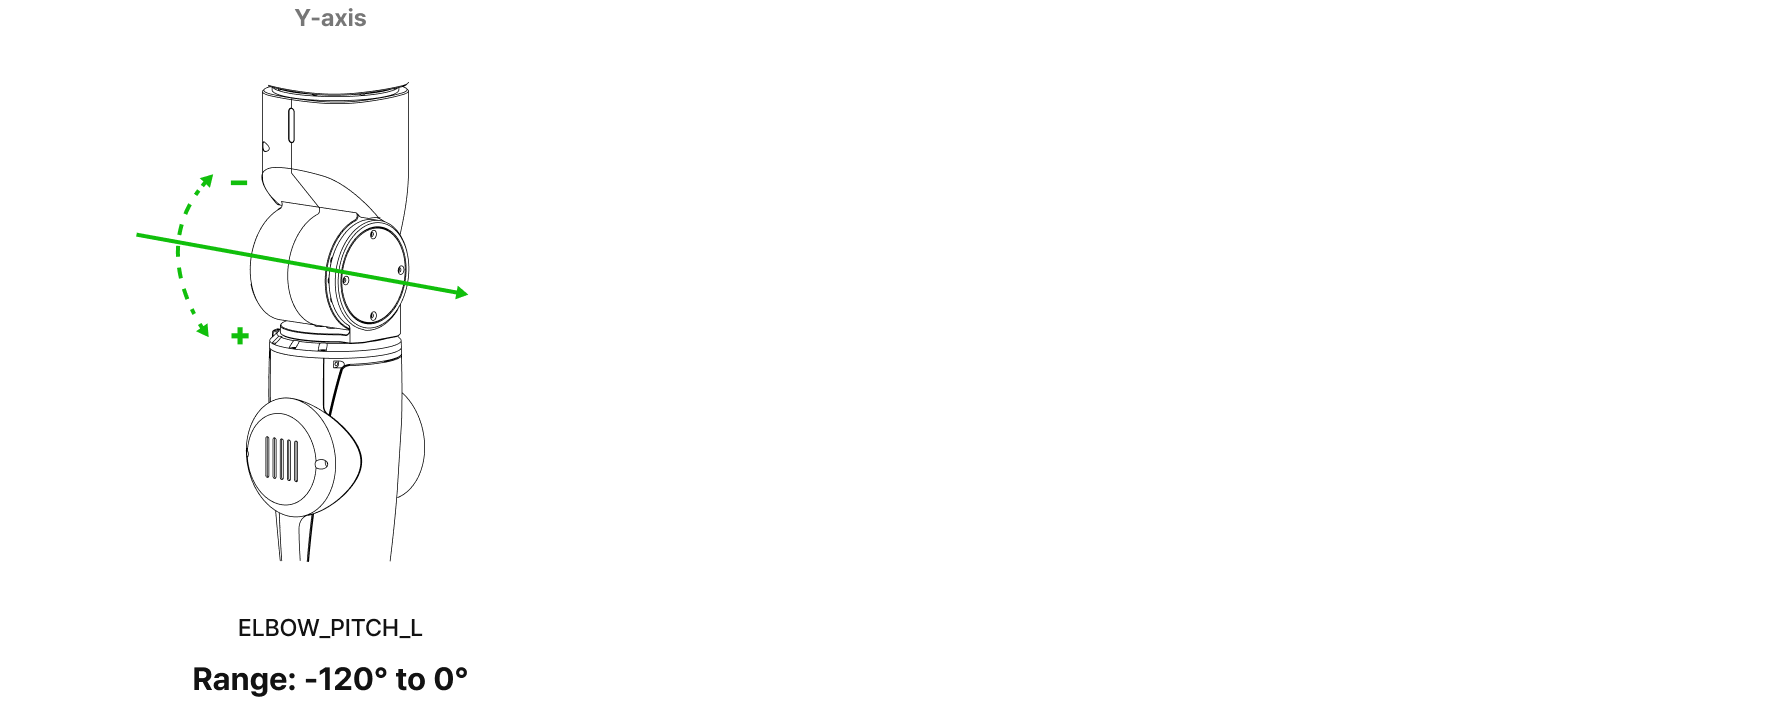
SHOULDER_PITCH_L | Y | -180 | 60 |
SHOULDER_ROLL_L | X | -10 | 180 |
SHOULDER_YAW_L | Z | -90 | 90 |
ELBOW_PITCH_L | Y | -120 | 0 |
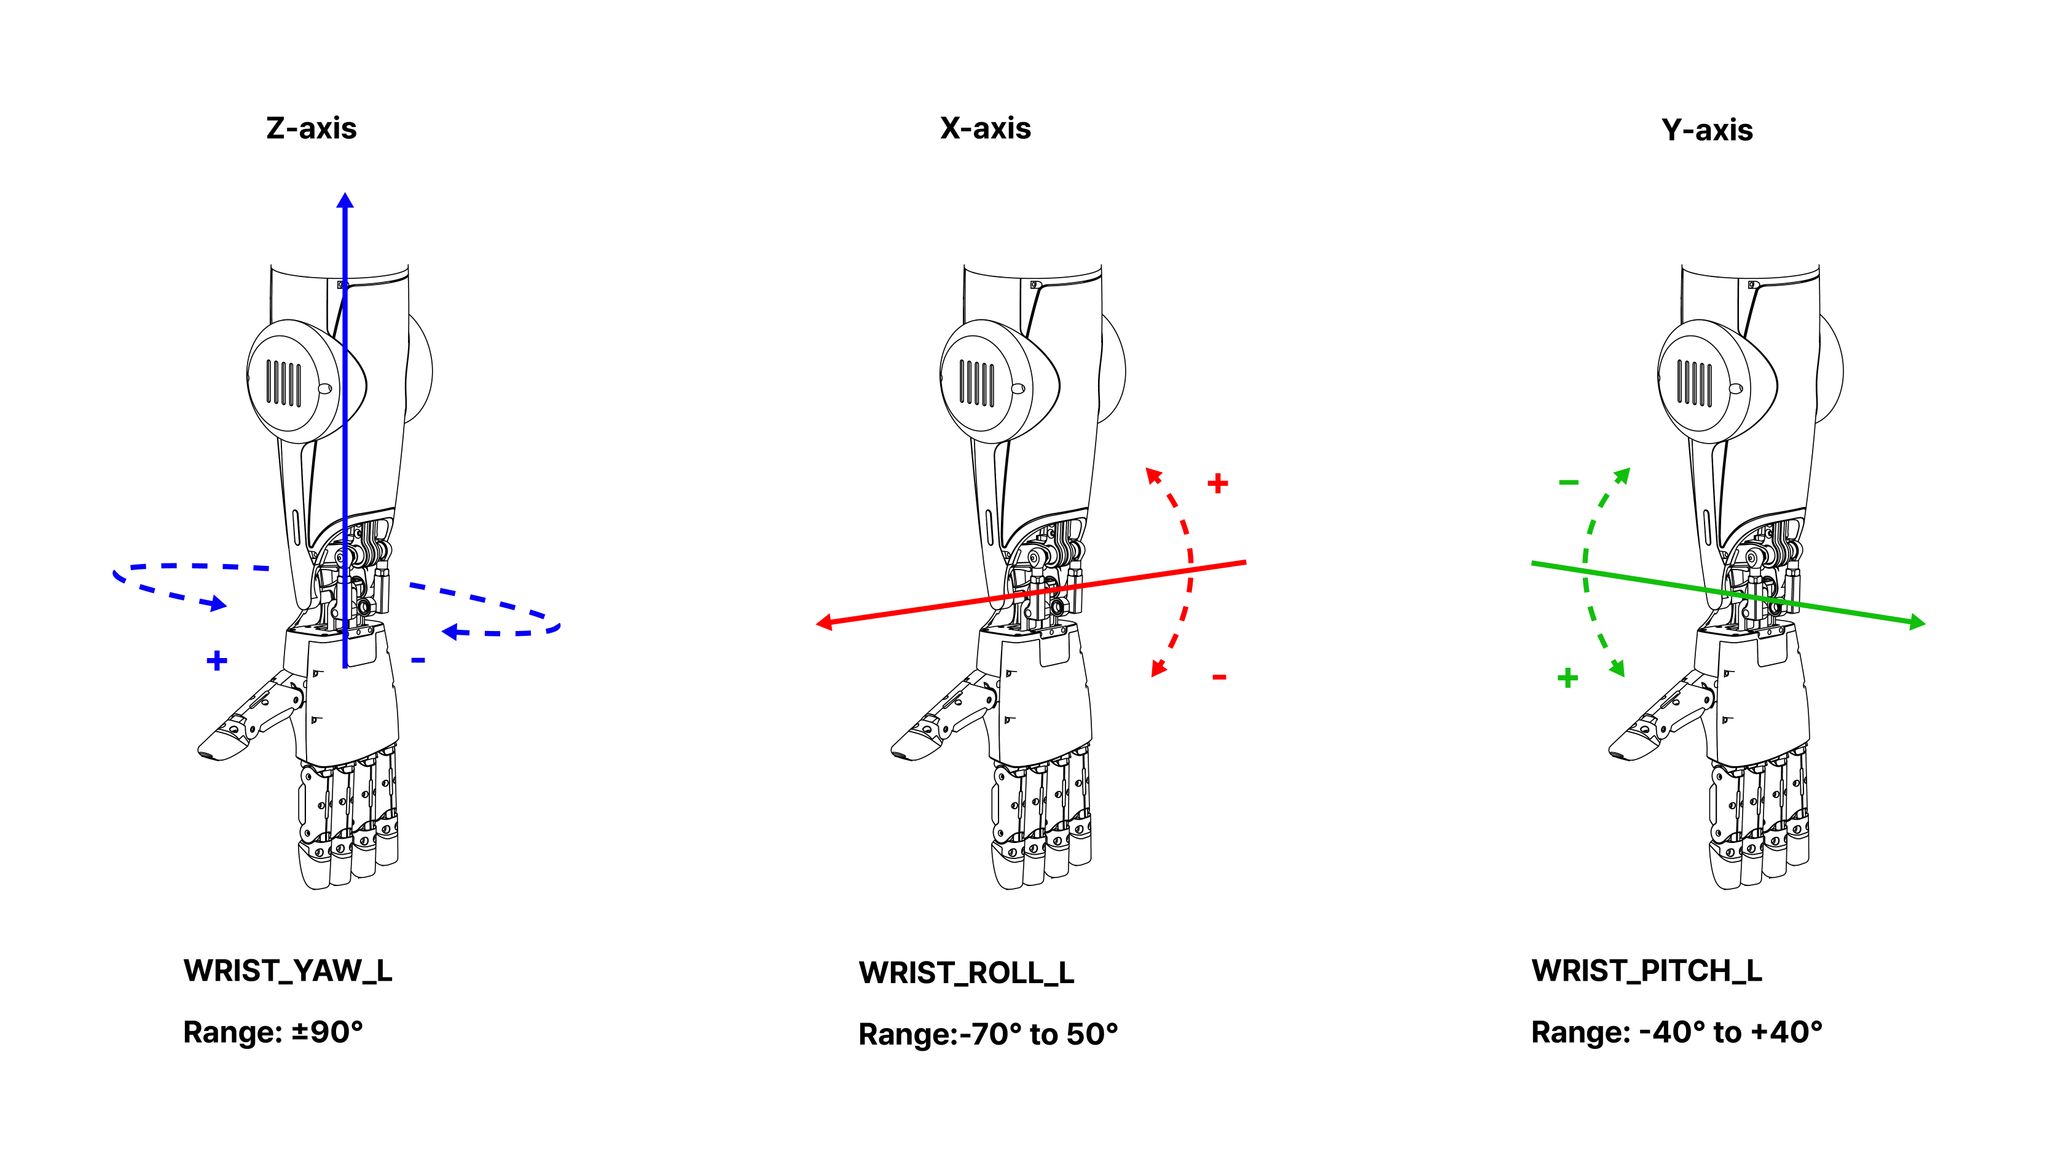
WRIST_YAW_L | Z | -90 | 90 |
WRIST_ROLL_L | X | 손목 변형별 값은 WRIST 표 참조 | |
WRIST_PITCH_L | Y | 손목 변형별 값은 WRIST 표 참조 | |
RIGHT ARM
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
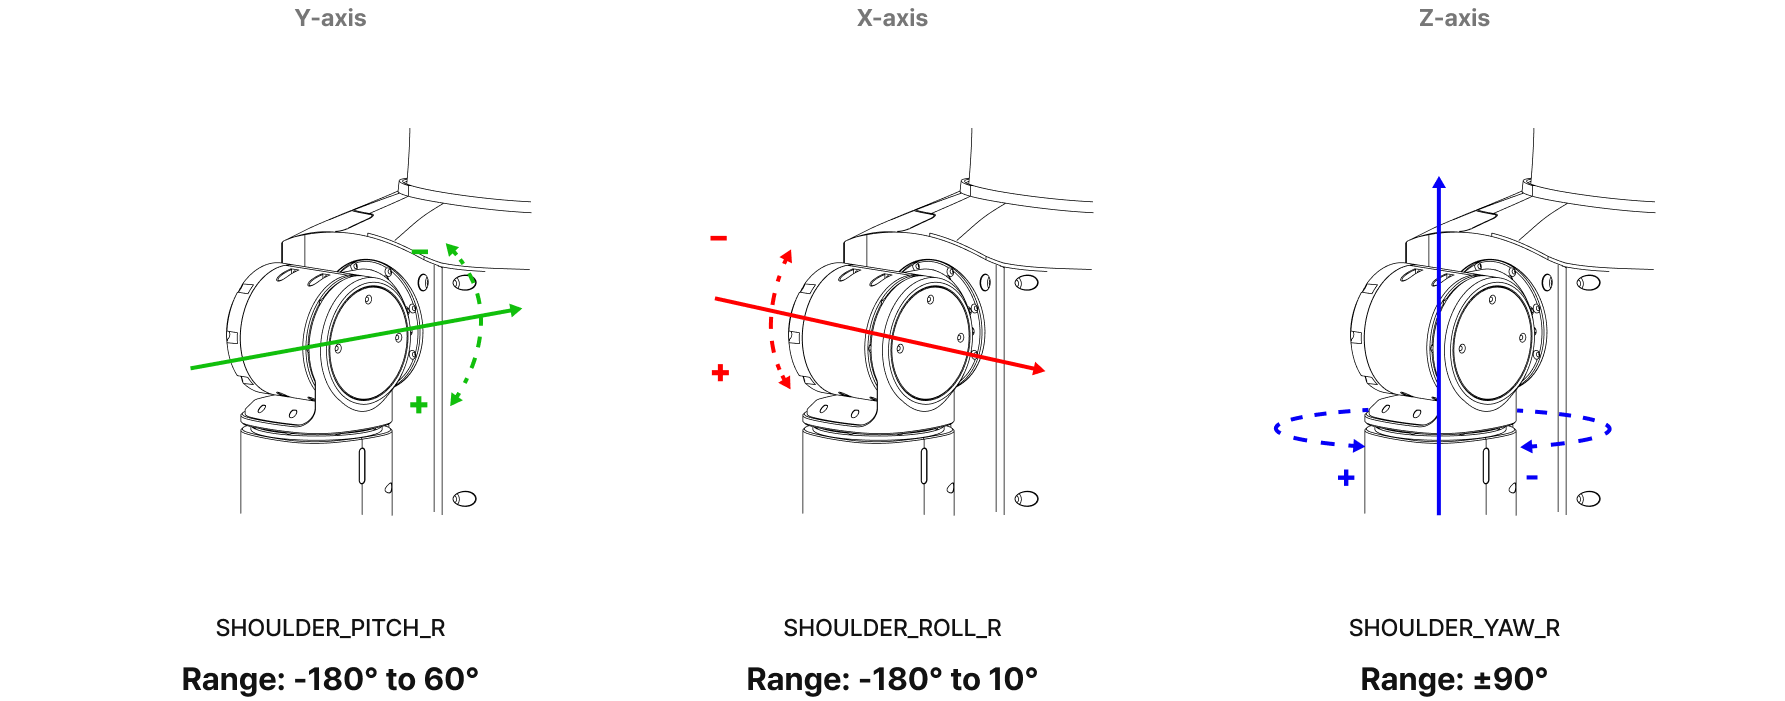
SHOULDER_PITCH_R | Y | -180 | 60 |
SHOULDER_ROLL_R | X | -180 | 10 |
SHOULDER_YAW_R | Z | -90 | 90 |
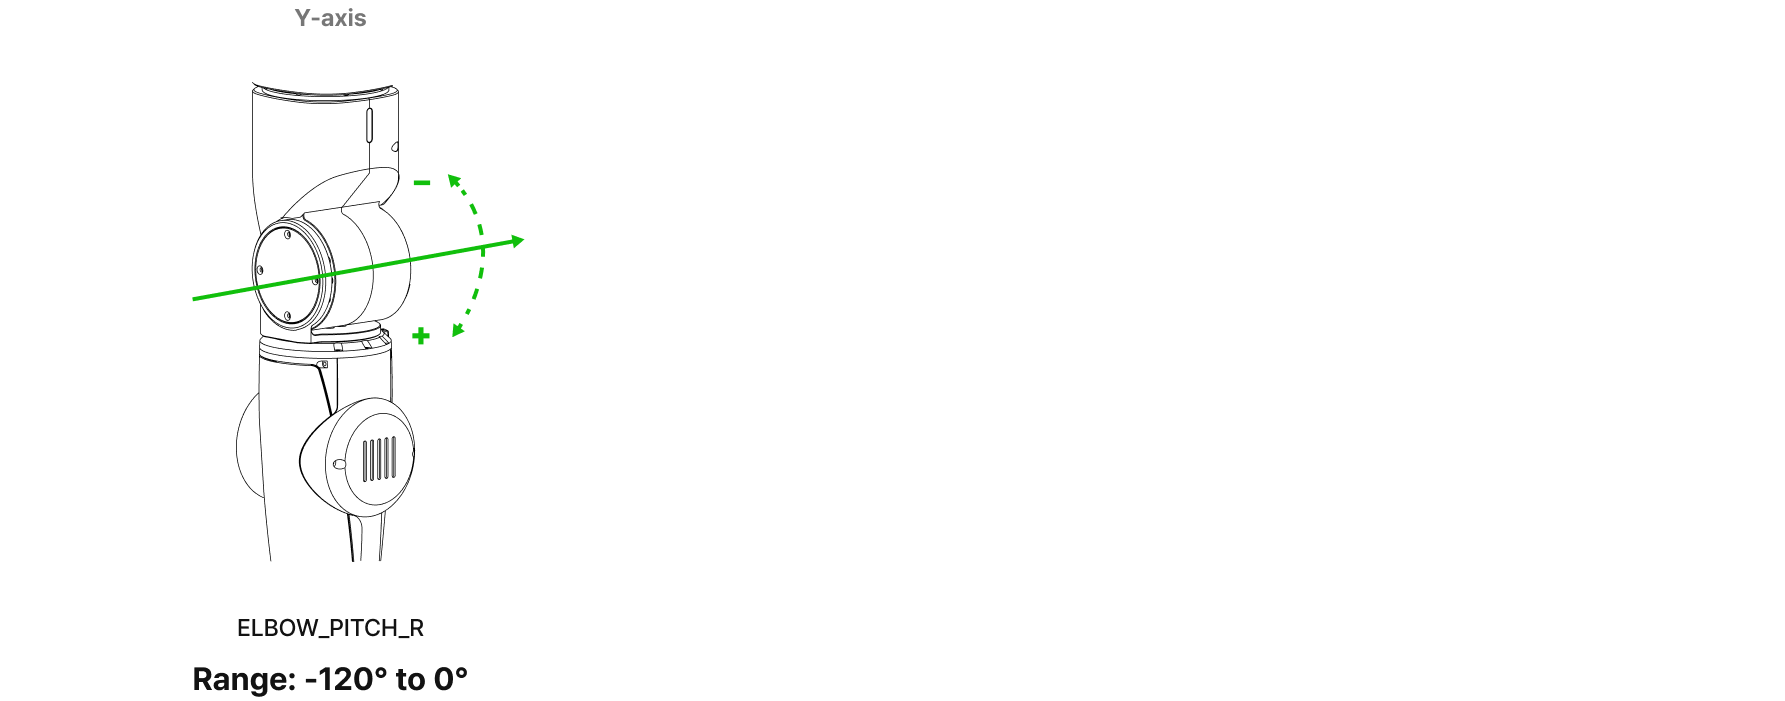
ELBOW_PITCH_R | Y | -120 | 0 |
WRIST_YAW_R | Z | -90 | 90 |
WRIST_ROLL_R | X | 손목 변형별 값은 WRIST 표 참조 | |
WRIST_PITCH_R | Y | 손목 변형별 값은 WRIST 표 참조 | |
WRIST (손목 roll / pitch, 변형별)
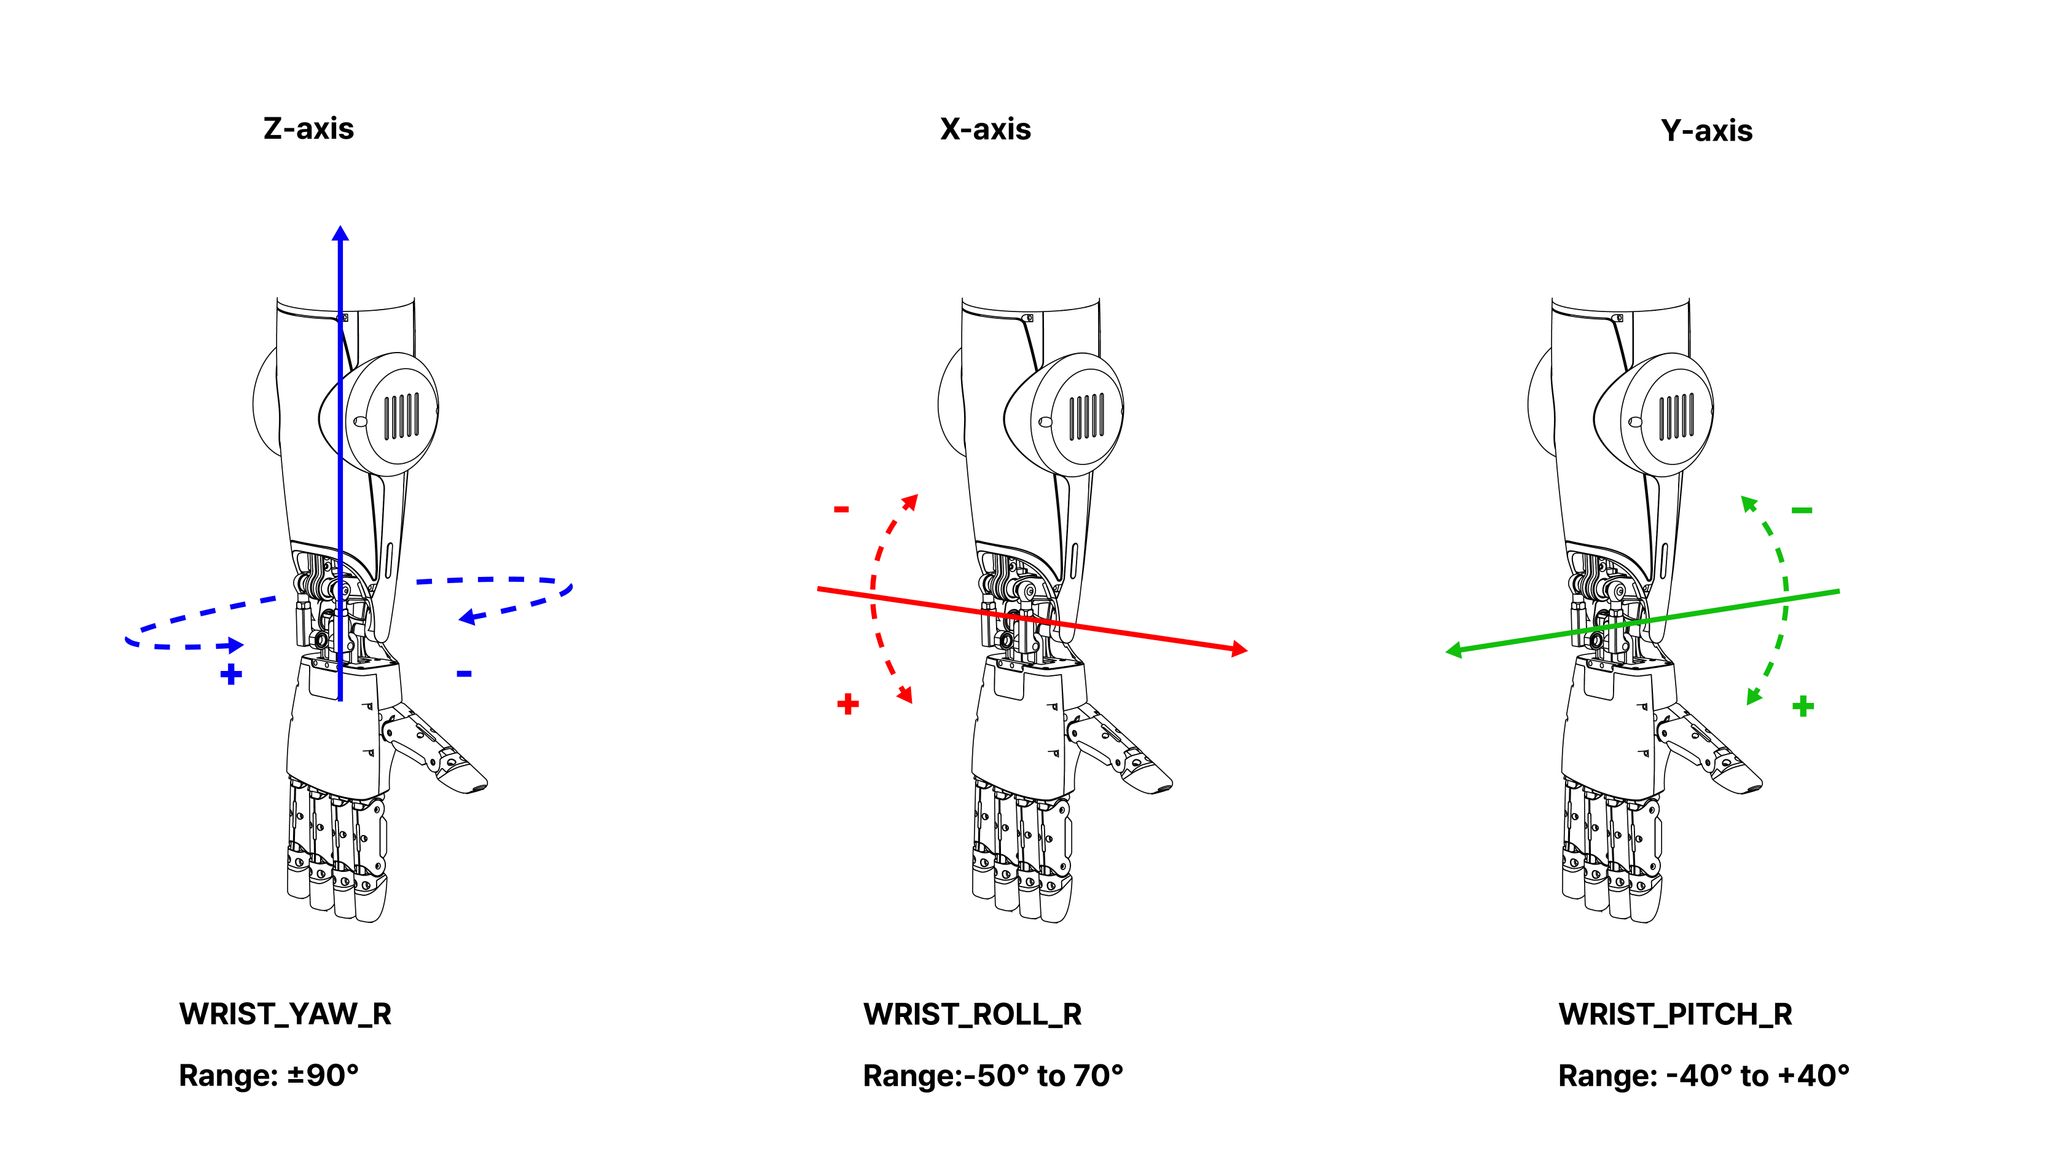
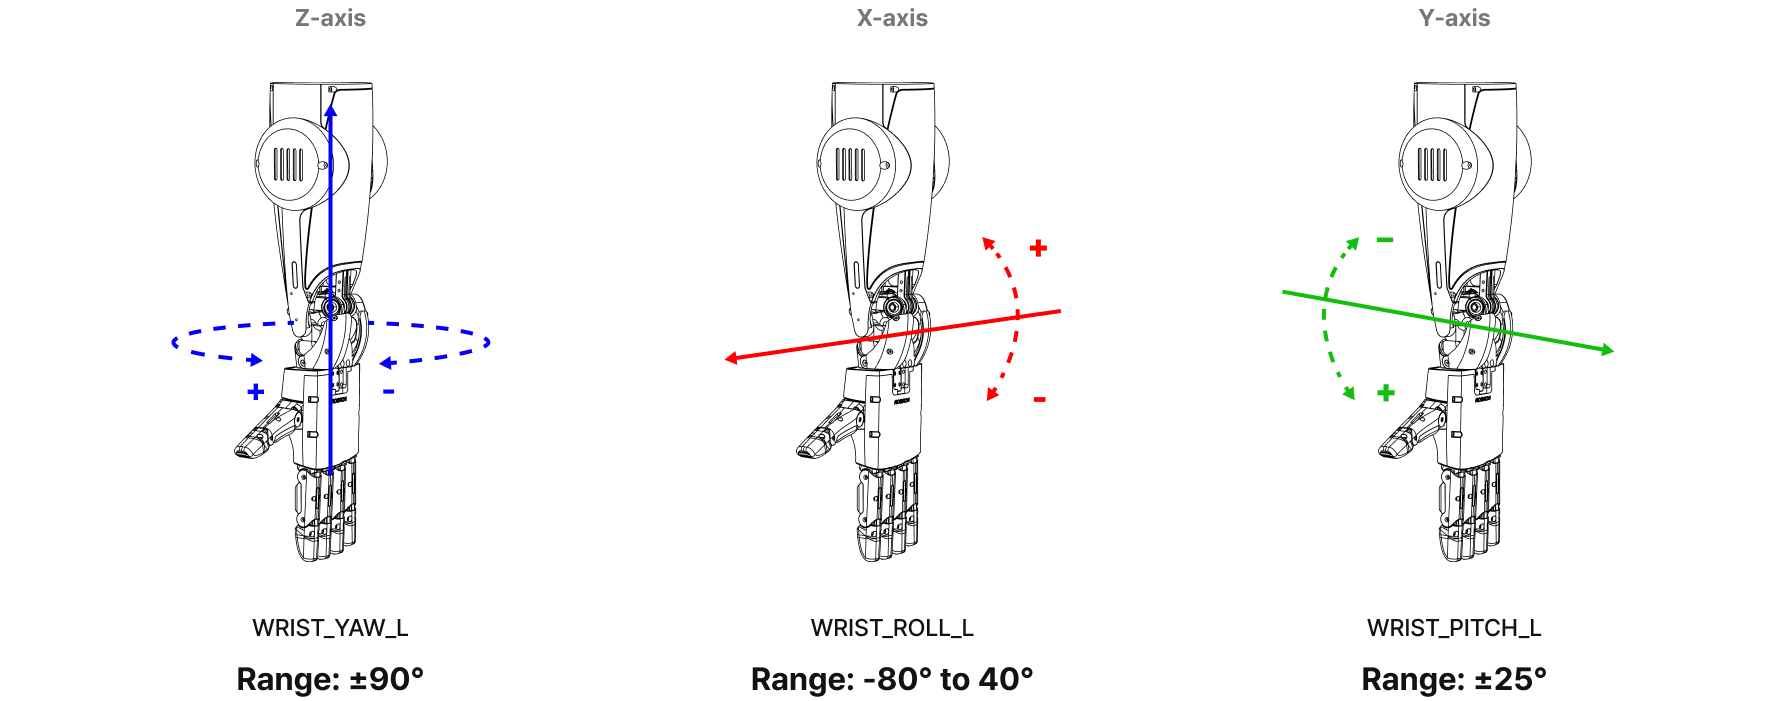
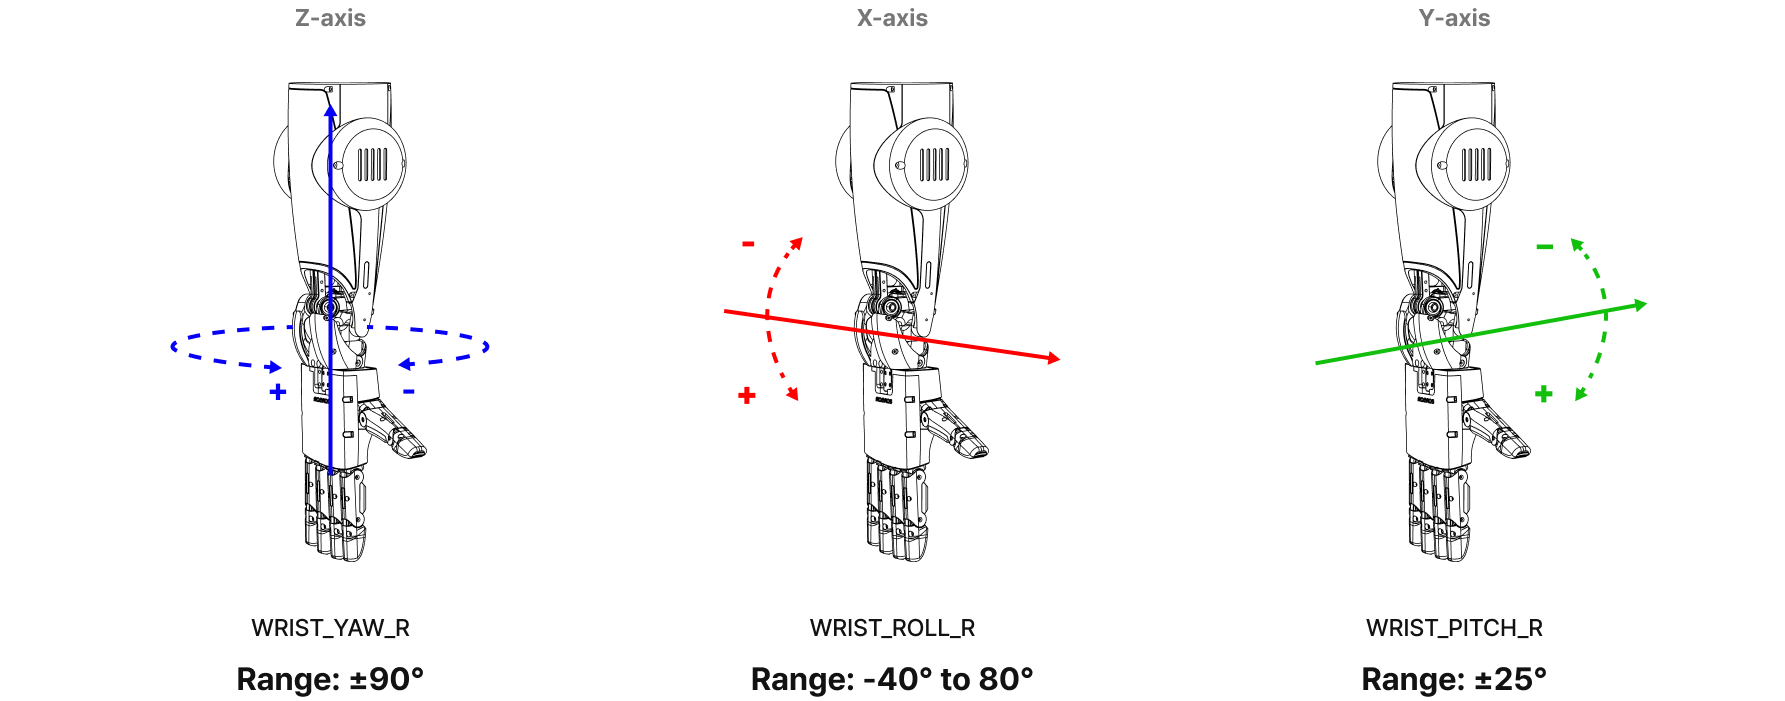
손목 roll / pitch 가동 범위는 손목 변형(wrist_version)에 따라 다릅니다. WRIST_YAW는 두 변형 모두 -90 / +90입니다.
JOINT | AXIS | v1 MIN / MAX (°) | v2 MIN / MAX (°) |
|---|---|---|---|
WRIST_ROLL_L | X | -70 / +50 | -80 / +40 |
WRIST_ROLL_R | X | -50 / +70 | -40 / +80 |
WRIST_PITCH_L | Y | -40 / +40 | -25 / +25 |
WRIST_PITCH_R | Y | -40 / +40 | -25 / +25 |
손목 v1
손목 v2
Specs (DoF)
하드웨어 변형 — 2.1.1부터 손목(wrist)과 발목(ankle)에 v1 / v2 두 가지 변형이 있습니다. 변형에 따라 손목 가동 범위가 다르며, 로봇의 변형은 Web Viewer › Config의
description.common.wrist_version/description.common.ankle_version에서 확인합니다. 두 값은 실제 하드웨어와 반드시 일치해야 합니다. 발목 v2는 보강형(reinforced) 발로, 가동 범위는 v1과 같습니다.
1. Degree of Freedom
Total 31 DoFs (손 제외): 목 2, 허리 3, 다리 6 × 2(고관절 3, 무릎 1, 발목 2), 팔 7 × 2(어깨 3, 팔꿈치 1, 손목 3)
허리, 발목, 손목은 병렬 링크 구조로, roll / pitch 축이 기구적으로 커플링되어 있습니다. 표기 범위는 커플링된 다른 축이 0°일 때 기준입니다.
2. 좌표축 기준
모든 관절 축은 차렷 자세에서 아래 고정 축을 기준으로 표기합니다.
Front = X, Left = Y, Top = Z
3. 관절별 가동 범위
NECK
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
NECK_YAW | Z | -70 | 70 |
NECK_PITCH | Y | -30 | 30 |
WAIST
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
WAIST_YAW | Z | -90 | 90 |
WAIST_ROLL | X | -18 | 18 |
WAIST_PITCH | Y | -50 | 16.5 |
LEFT LEG
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
HIP_PITCH_L | Y | -118 | 30 |
HIP_ROLL_L | X | -19 | 135 |
HIP_YAW_L | Z | -90 | 90 |
KNEE_PITCH_L | Y | 0 | 131 |
ANKLE_PITCH_L | Y | -42 | 41 |
ANKLE_ROLL_L | X | -20 | 20 |
고관절
발목 v1 | 발목 v2 |
|---|---|
| |
RIGHT LEG
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
HIP_PITCH_R | Y | -118 | 30 |
HIP_ROLL_R | X | -135 | 19 |
HIP_YAW_R | Z | -90 | 90 |
KNEE_PITCH_R | Y | 0 | 131 |
ANKLE_PITCH_R | Y | -42 | 41 |
ANKLE_ROLL_R | X | -20 | 20 |
고관절
발목 v1 | 발목 v2 |
|---|---|
| |
LEFT ARM
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
SHOULDER_PITCH_L | Y | -180 | 60 |
SHOULDER_ROLL_L | X | -10 | 180 |
SHOULDER_YAW_L | Z | -90 | 90 |
ELBOW_PITCH_L | Y | -120 | 0 |
WRIST_YAW_L | Z | -90 | 90 |
WRIST_ROLL_L | X | 손목 변형별 값은 WRIST 표 참조 | |
WRIST_PITCH_L | Y | 손목 변형별 값은 WRIST 표 참조 | |
RIGHT ARM
JOINT | AXIS | MIN (°) | MAX (°) |
|---|---|---|---|
SHOULDER_PITCH_R | Y | -180 | 60 |
SHOULDER_ROLL_R | X | -180 | 10 |
SHOULDER_YAW_R | Z | -90 | 90 |
ELBOW_PITCH_R | Y | -120 | 0 |
WRIST_YAW_R | Z | -90 | 90 |
WRIST_ROLL_R | X | 손목 변형별 값은 WRIST 표 참조 | |
WRIST_PITCH_R | Y | 손목 변형별 값은 WRIST 표 참조 | |
WRIST (손목 roll / pitch, 변형별)
손목 roll / pitch 가동 범위는 손목 변형(wrist_version)에 따라 다릅니다. WRIST_YAW는 두 변형 모두 -90 / +90입니다.
JOINT | AXIS | v1 MIN / MAX (°) | v2 MIN / MAX (°) |
|---|---|---|---|
WRIST_ROLL_L | X | -70 / +50 | -80 / +40 |
WRIST_ROLL_R | X | -50 / +70 | -40 / +80 |
WRIST_PITCH_L | Y | -40 / +40 | -25 / +25 |
WRIST_PITCH_R | Y | -40 / +40 | -25 / +25 |
손목 v1
손목 v2